Solution robotisée de dépalettisation de sacs guidée par vision 3D

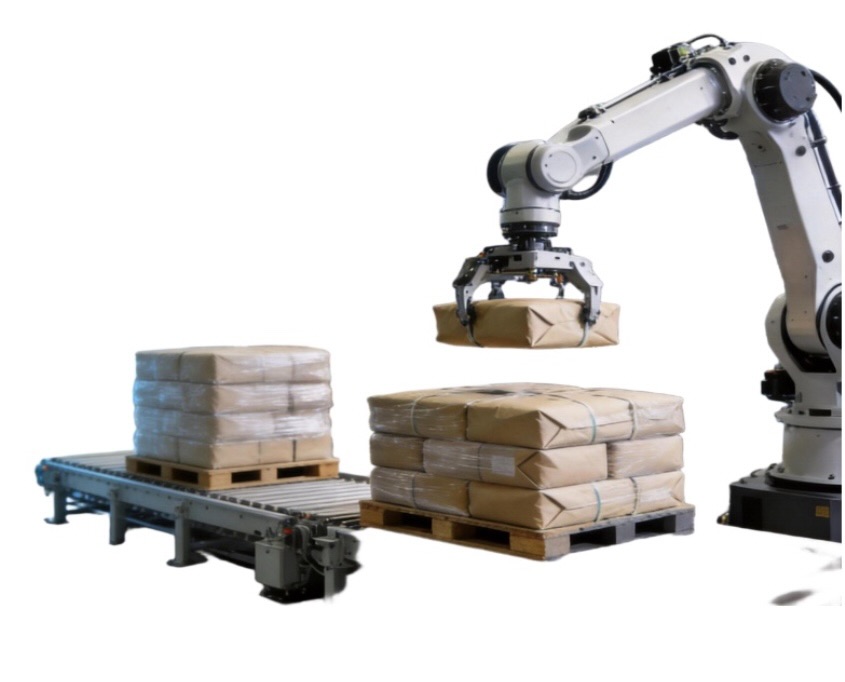
MRDVS propose une solution de vision 3D pour la détection, la localisation et le dépalettisation de matériaux ensachés sur palettes. Cette solution combine la détection 3D, la détection des sacs, l'estimation de la position de préhension et la coordination des tâches robotiques. Les types de sacs compatibles, la distance de travail, le temps de cycle et les performances de prélèvement sont évalués en fonction des spécifications des sacs, de la disposition des palettes, du robot, de l'effecteur et de l'environnement d'exploitation.

Capacités de vision de base pour la dépalettisation des sacs

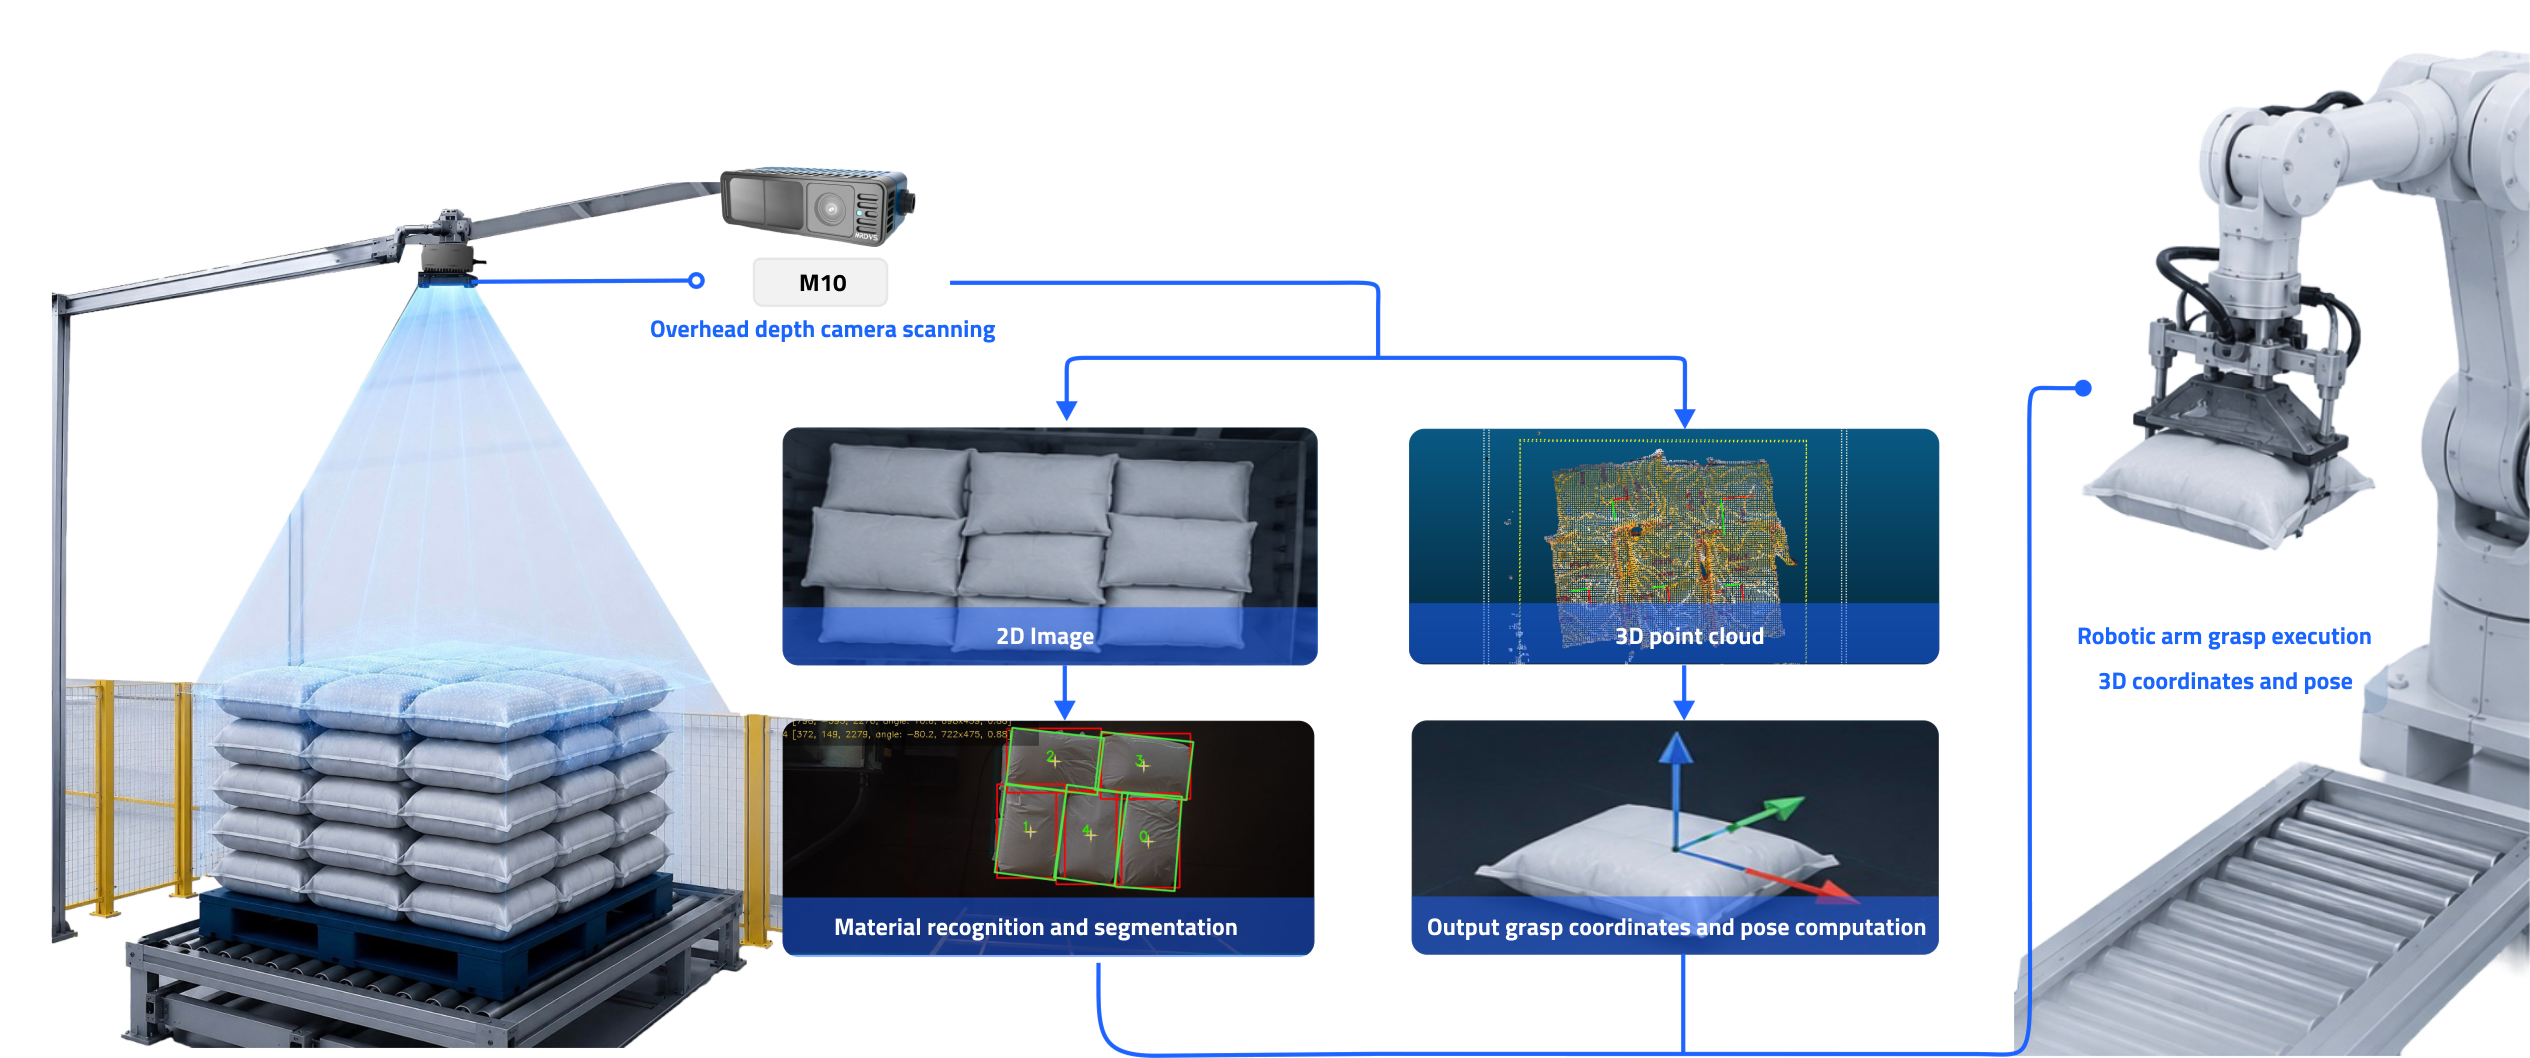
Le système capture des données 3D de la surface de la palette, identifie un sac à prélever, calcule la position et l'orientation requises par le robot et met à jour la scène après chaque prélèvement afin de permettre des opérations de dépalettisation continues.

01. Capture de scène 3D

Quatre fonctions visuelles essentielles

Capture les données de profondeur et les nuages ​​de points 3D de la surface de la palette pour analyser la position des sacs, les contours et les conditions d'empilage.

02. Détection et segmentation des sacs

Identifie les sacs individuels dans des piles irrégulières, inclinées ou partiellement masquées et détermine quelle cible peut être choisie en premier.

03. Estimation de la pose de préhension

Calcule les informations de position, d'orientation et de coordonnées nécessaires à la préparation de commandes par robot en fonction de la surface du sac et de sa position spatiale.

04. Mise à jour et redétection de la scène

Il recrée la surface de la palette après chaque prélèvement, met à jour les positions des sacs restants et génère des informations pour le cycle de tâches suivant.

Intégration et compatibilité du système

Un système de dépalettisation nécessite une coordination entre le capteur 3D, l'unité de traitement, le logiciel de perception, le robot, l'effecteur et le système de contrôle de ligne. Les interfaces, les méthodes d'installation et les responsabilités de chacun sont définies selon la configuration du projet.

01. Intégration des robots

Quatre domaines d'intégration

Définit la transmission des données de pose et l'exécution des tâches en fonction de la marque du robot, du modèle, de la version du contrôleur et des interfaces de tâches disponibles.

02. Intégration de l'effecteur final

Évalue les options de vide, de serrage ou autres effecteurs terminaux en fonction du matériau du sac, de son poids, de ses caractéristiques de surface et de la direction de prélèvement.

03. Communication PLC et ligne

Échange des données de tâche, d'état, d'achèvement et d'exception avec l'automate programmable, le système de convoyeur et les équipements en amont ou en aval.

04. Étalonnage et installation

Effectue l'étalonnage des coordonnées et confirme la plage de travail accessible en fonction de la position de montage du capteur, du système de coordonnées du robot et de l'espace disponible sur le site.

Sacs compatibles et enveloppe opératoire

Le matériau, les dimensions, le poids et l'état de surface des sacs, ainsi que les conditions d'empilage, influent directement sur la détection visuelle et la préparation de commandes par robot. Il convient de confirmer la zone de fonctionnement finale à l'aide d'échantillons de sacs représentatifs, d'images de palettes et en tenant compte des conditions sur site.

type de sacEmballages souples, cartons, sacs en jute
Motif de paletteCompatible avec les motifs d'entrelacement à 2, 3, 5 et 6 sacs, ainsi qu'avec le motif en spirale et bien plus encore.
État du colis• Les déformations mineures, l'adhérence et le sous-remplissage sont tolérés.
• Les déformations importantes ou les marques de sangles en surface nécessitent une évaluation séparée
Distance de travail2.8-3.2m
Conditions d'éclairage• Laissez les lumières allumées pendant le fonctionnement du système
• Éviter l’exposition directe au soleil dans la zone de dépalettisation (installer des rideaux près des fenêtres).
Empilage de palettes• Placer sur une surface plane ; angle d'inclinaison ≤3°
• Tous les colis d'une même pile doivent avoir une taille et un emballage identiques.

Données de performance et conditions de validation

Fréquence d'images du traitement d'image
Jusqu'à 20 FPS
Précision de localisation
± 10mm
Taux de réussite de la détection des sacs
99.9 %
Sélections réussies / Nombre total de tentatives de sélection
≥99.5%
Test de fonctionnement continu
24 Heures

Architecture Système

La solution comprend l'acquisition de données 3D, le traitement d'images, un logiciel de perception et des modules d'exécution robotique. L'étendue finale de la fourniture dépend du contrat de projet et du modèle d'intégration du système.

Fonctionnement

Le système effectue successivement la capture de la surface de la palette, la génération de données 3D, la détection du sac, le calcul de la pose de préhension, la transmission des données de tâche et la mise à jour de la scène.

Fonctionnement

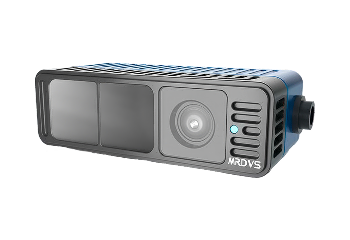
Le rôle du M10 dans la solution de dépalettisation des sacs

Le M10 fournit des données de profondeur, d'intensité et des nuages ​​de points 3D au système de dépalettisation, permettant ainsi d'obtenir la géométrie des palettes et la position des sacs. La distance de montage, la zone de couverture et le temps de cycle du système dépendent de la configuration du capteur, de l'espace disponible et des exigences du projet.

Technologie de profondeurdToF
Sorties de donnéesCarte de profondeur, carte d'intensité, nuage de points 3D, E/S
Résolution de profondeur480 × 320
Fréquence d'imagesJusqu'à 20 FPS
Champ de vision90° × 60° (±3°)
InterfacesJST ; E/S, série, Ethernet virtuel

Scénarios d'application

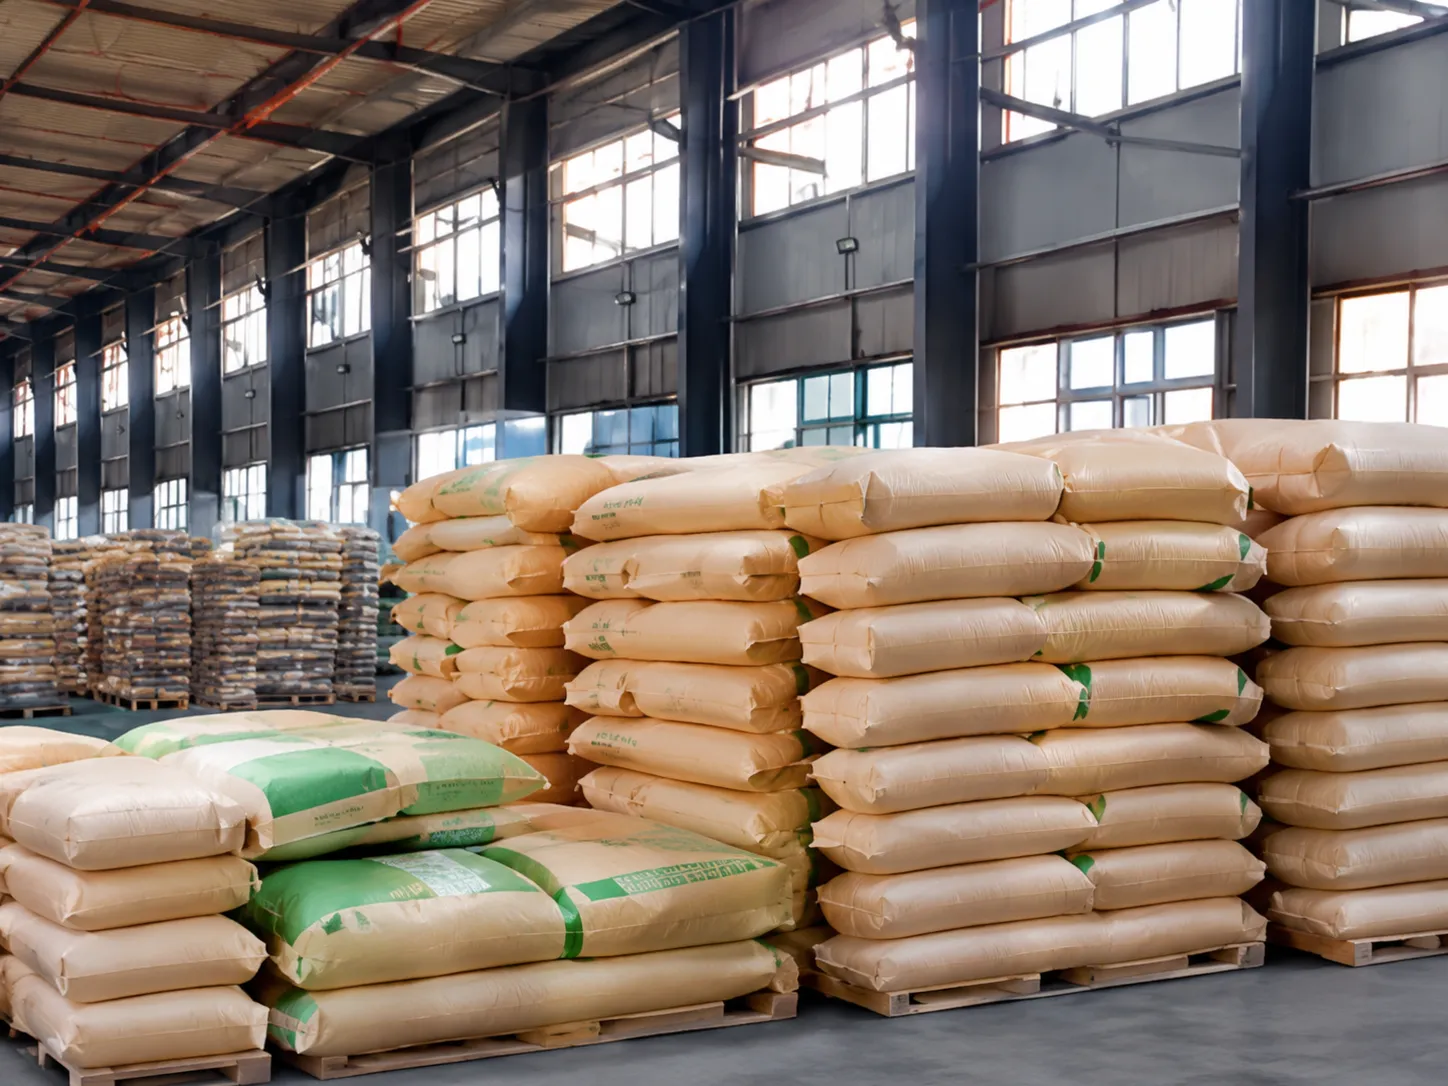
Aliments pour animaux.webp

Aliments pour animaux

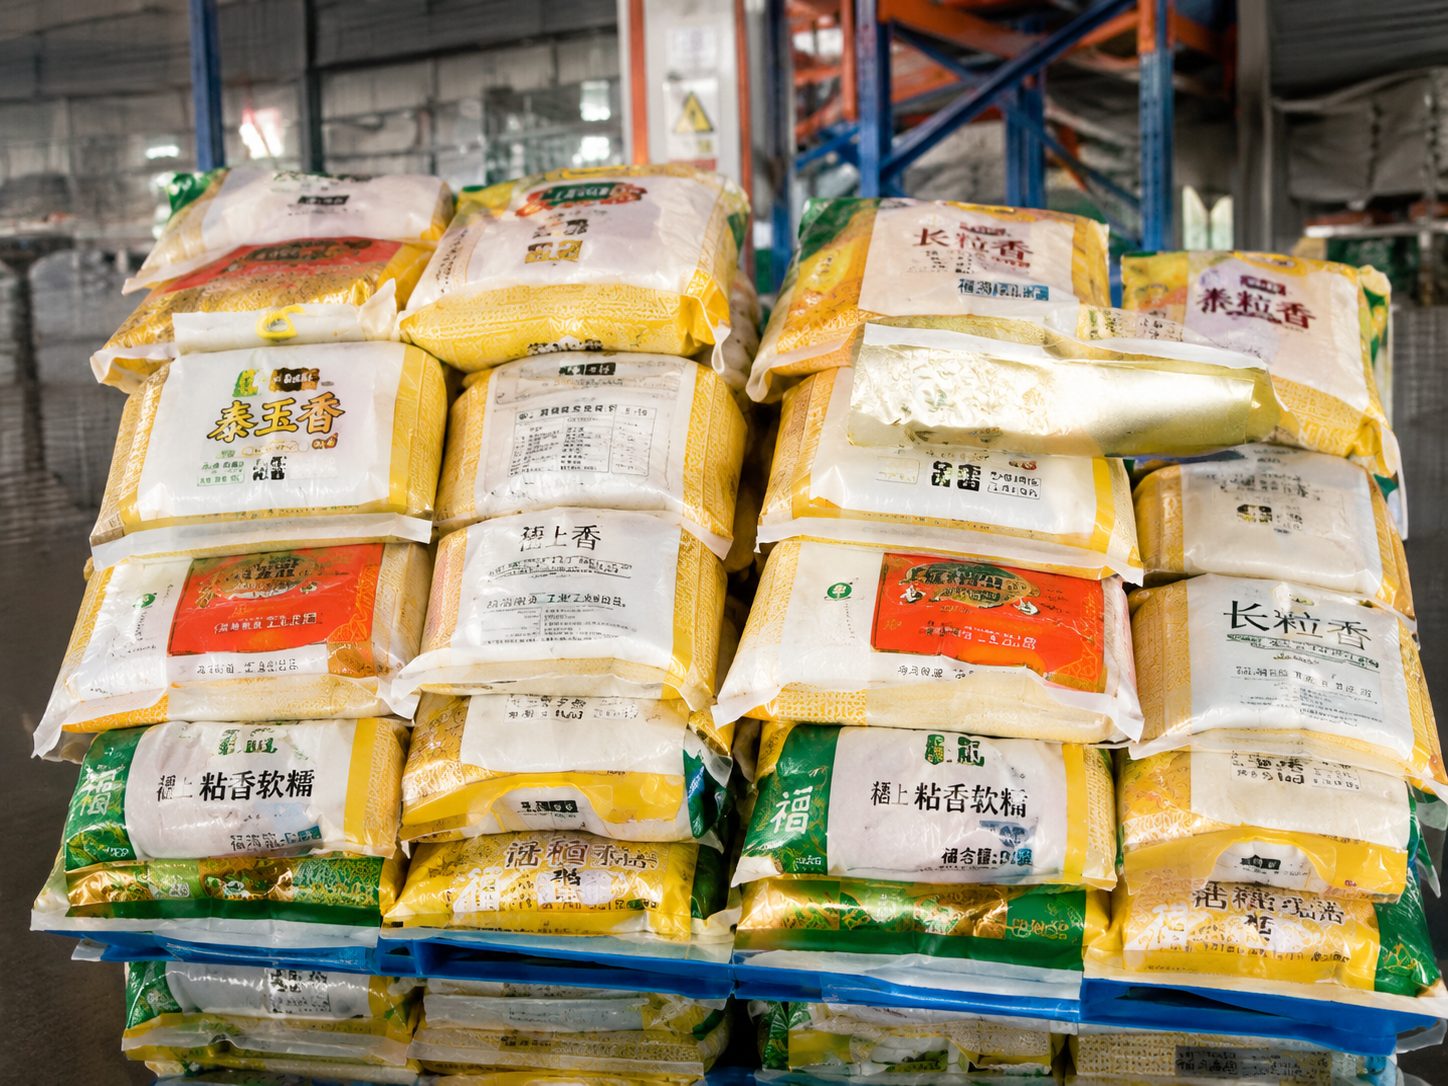
Nourriture et céréales.jpg

Aliments et céréales

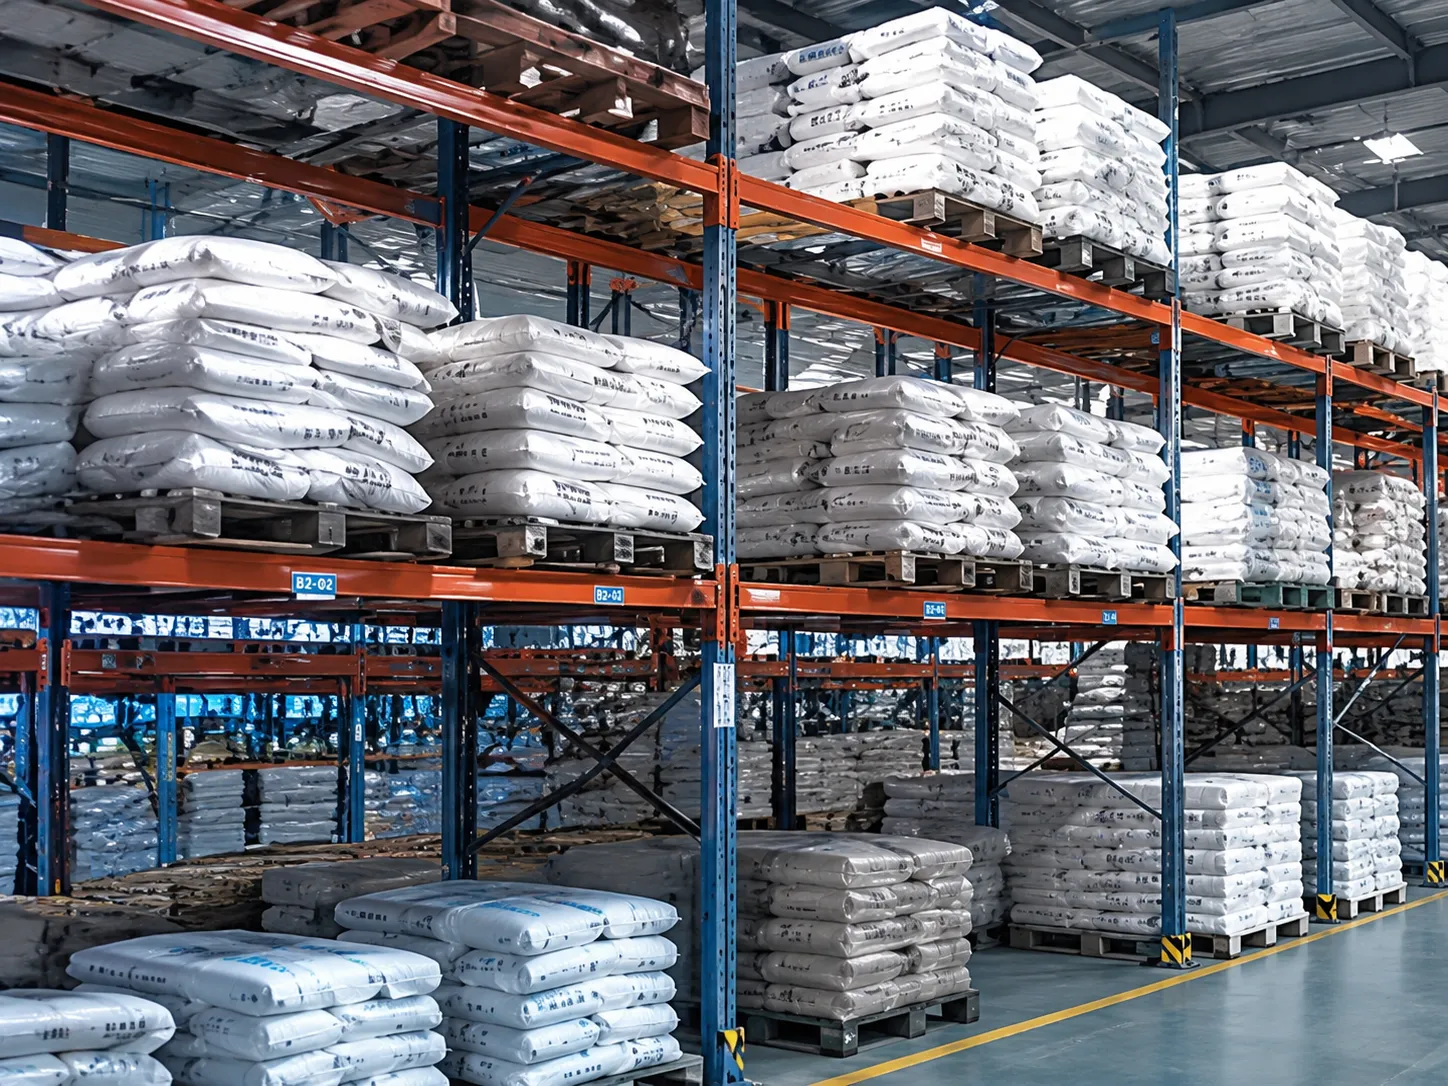
Entreposage et logistique.webp

Stockage et logistique

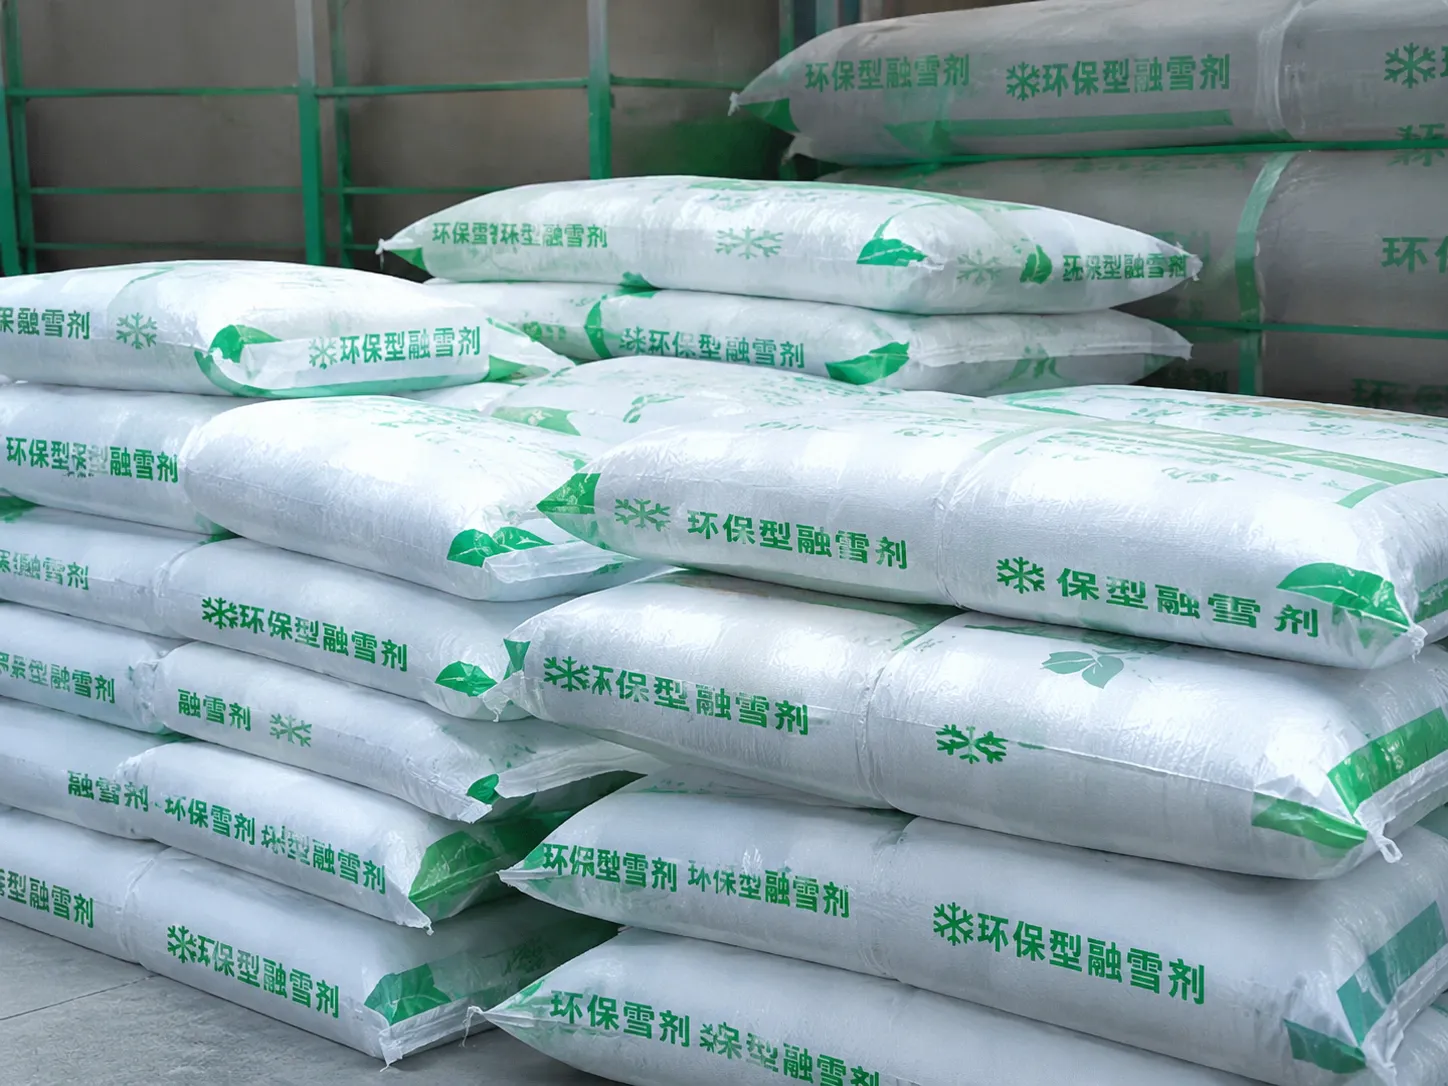
Engrais et produits chimiques.webp

Engrais et produits chimiques

QFP

Qu'est-ce que la dépalettisation robotisée de sacs ?

Le dépalettisation robotisée de sacs utilise un système de vision pour capturer les données de la palette, identifier le sac à prélever et calculer sa position et son orientation. Ces informations sont ensuite transmises au robot pour exécution. Un système complet comprend généralement un capteur de vision, une unité de traitement, un robot, un effecteur et un système de contrôle du site.


Le matériau, les dimensions, le poids, la réflectivité de surface, la déformation et la disposition des palettes des sacs peuvent tous influencer la perception et la performance de la préparation de commandes. L'adéquation des sacs tissés, des sacs en papier, des sacs multicouches et autres types de sacs doit être évaluée à l'aide d'échantillons réels et en conditions réelles d'utilisation.

Le système de vision capture d'abord les données 3D de la surface de la palette. Il identifie ensuite un sac à prélever et calcule sa position et son orientation. Après transformation des coordonnées et communication avec le système, les informations sont transmises au contrôleur du robot. Le robot utilise son effecteur pour effectuer le prélèvement, après quoi les données de la palette sont mises à jour pour le cycle suivant. Le flux de travail exact dépend de la configuration du projet.

La compatibilité avec les robots, les contrôleurs, les automates programmables, les protocoles de communication et les effecteurs terminaux doit être vérifiée pour chaque projet. L'évaluation nécessite généralement le modèle du robot, la version du contrôleur, l'interface de communication, le type d'effecteur terminal, la charge utile et l'espace de travail disponible.

Veuillez fournir les informations suivantes concernant le matériau, les dimensions, le poids et des photos des sacs, ainsi que des images de palettes pleines, presque vides et de formes irrégulières. L'évaluation requiert également les dimensions et la hauteur maximale des palettes, le temps de cycle cible, le modèle du robot, le type d'effecteur, l'espace disponible, l'éclairage, les conditions de poussière et les interfaces des équipements en amont et en aval. Des échantillons de sacs peuvent contribuer à une validation plus approfondie de la faisabilité.

Évaluez votre projet de dépalettisation de sacs

* Champs requis

En soumettant ce formulaire, vous consentez à être contacté(e) par MRDVS (filiale de Hangzhou Lanxin Robotics Co., Ltd.) par courriel ou par téléphone à des fins de marketing et de communication commerciale. Afin de communiquer avec votre organisation et de mener nos activités commerciales, nous collectons et utilisons les coordonnées que vous nous fournissez. Nous nous engageons à assurer la sécurité et la confidentialité de ces informations et à les conserver uniquement pendant la durée nécessaire à la réalisation des finalités indiquées.

En cliquant sur « Envoyer », vous reconnaissez avoir lu et compris la présente politique de confidentialité et consentez expressément à ce que Hangzhou Lanxin Robotics Co., Ltd. et MRDVS collectent et utilisent vos informations personnelles aux fins décrites dans le présent document.