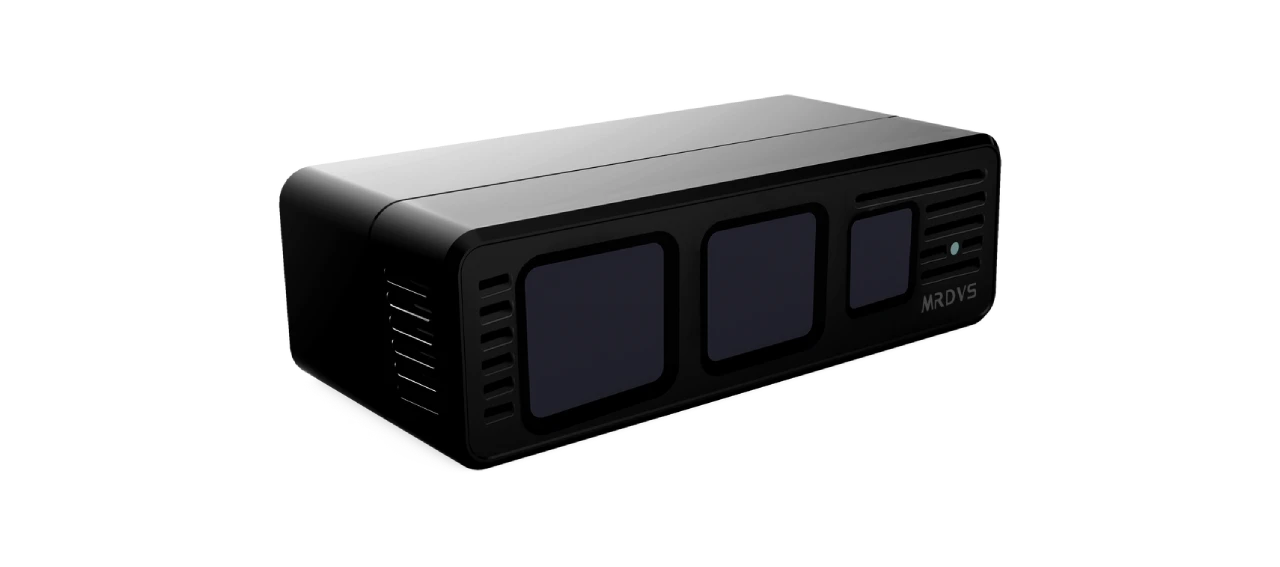
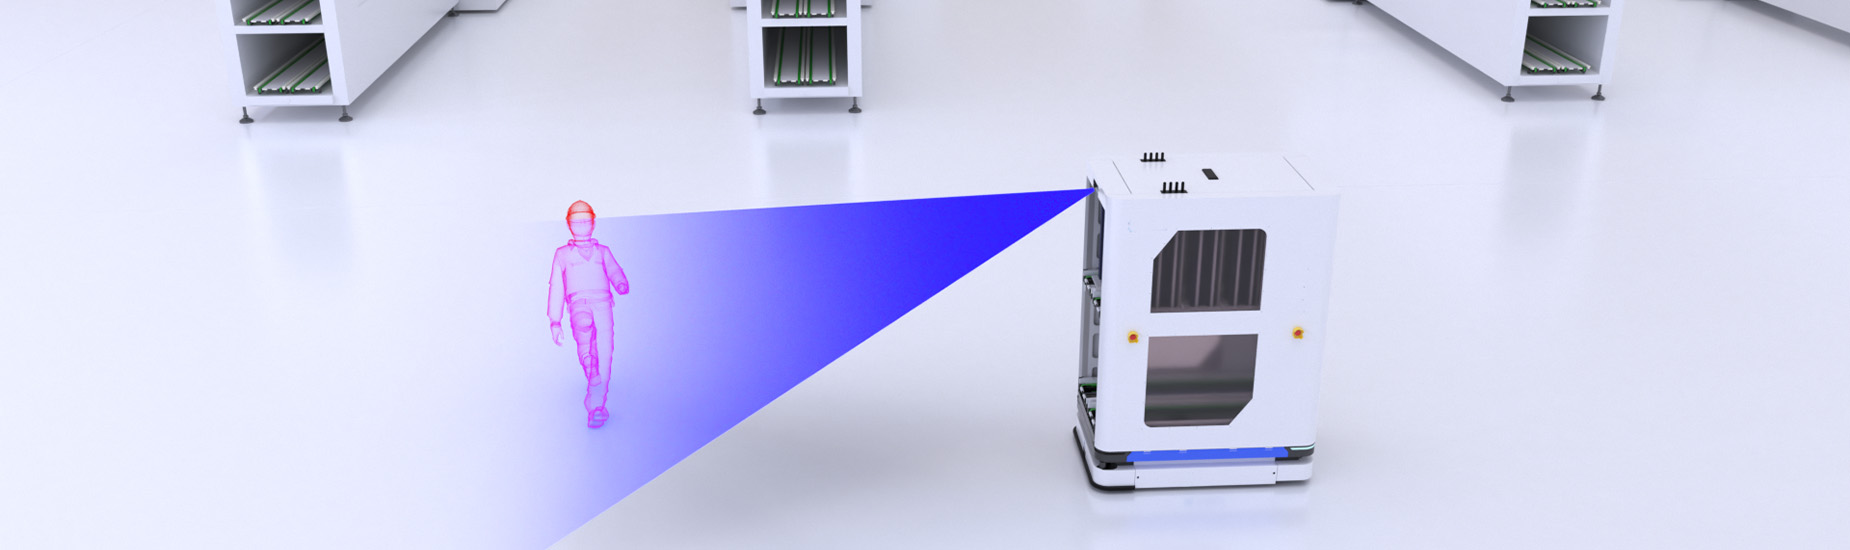
MRDVS S シリーズのカメラは、統合ビジョン LIDAR センシングにより長距離の高精度 dToF 認識を実現し、屋外、屋内、全地形対応ロボット アプリケーション全体で信頼性の高いマッピング、ナビゲーション、障害物回避を可能にします。
MIPIインターフェース利用可能
視野角120°×80°
障害回避
イーサネット
最大作動距離
画像融合
深度解像度
マルチパス干渉を克服し、さまざまな表面(反射面からマット面まで)に対応し、強い光(直射日光を含む)に耐え、実質的に死角のない広範囲のカバー範囲を提供し、静かで防塵性のある動作を補完します。


| モデル | S10 | S10 ウルトラライト |
| イルミネーション | 940 nmの | 940 nmの |
| 出力 | 深度マップ / 3D点群 / RGB / IR振幅マップ | 深度マップ/3D点群/赤外線振幅マップ |
| 奥行き解像度(H × V) | 240×160ピクセル | 240×120ピクセル |
| 深度フレームレート | 最大20 fps、通常15 fps | 通常10fps |
| 深度視野角(H × V) | 120° × 78° ±3° | 120° × 60° ±3° |
| RGB解像度(H × V) | 1632×1224 | 該当なし(RGBなし) |
| RGBフレームレート | 最大20 fps、標準15 fps | 該当なし(RGBなし) |
| RGB視野角(H × V) | 120° × 90° ±3° | 該当なし(RGBなし) |
| RGBシャッタータイプ | ロールシャッター | 該当なし(RGBなし) |
| 作業範囲 | 0.3~8m(反射率90%)、0.3~3m(反射率5%) | 0.2~42m(反射率90%)、0.2~30m(反射率10%) |
| 精度 | ≤3cm | ≤4cm |
| 消費電力 | ≤4W(平均) | <9 W |
| 寸法(L×W×H) | 80 mm×37 mm×25 mm | 106 mm×69 mm×43 mm |
| 重量 | 190 g | 約 410 g |
| 電源 | 12〜28V | 12V〜27V |
| データ通信 | イーサネット *カスタムI/Oについてはお問い合わせください | イーサネット |
| エンクロージャ評価 | IP54 | IP67 |
| 使用温度 | -20°C〜60°C | -20°C〜75°C |
| 保管温度 | -40°C〜85°C | -40°C〜85°C |
| プログラミング / SDK | C / C++ / ROS SDK | C / C++ / ROS SDK |
| オペレーティングシステム | Windows 7/8/10/11、Linux、Arm Linux/ROS | Windows 7/8/10/11、Linux、Arm Linux/ROS |
dToFとiToF
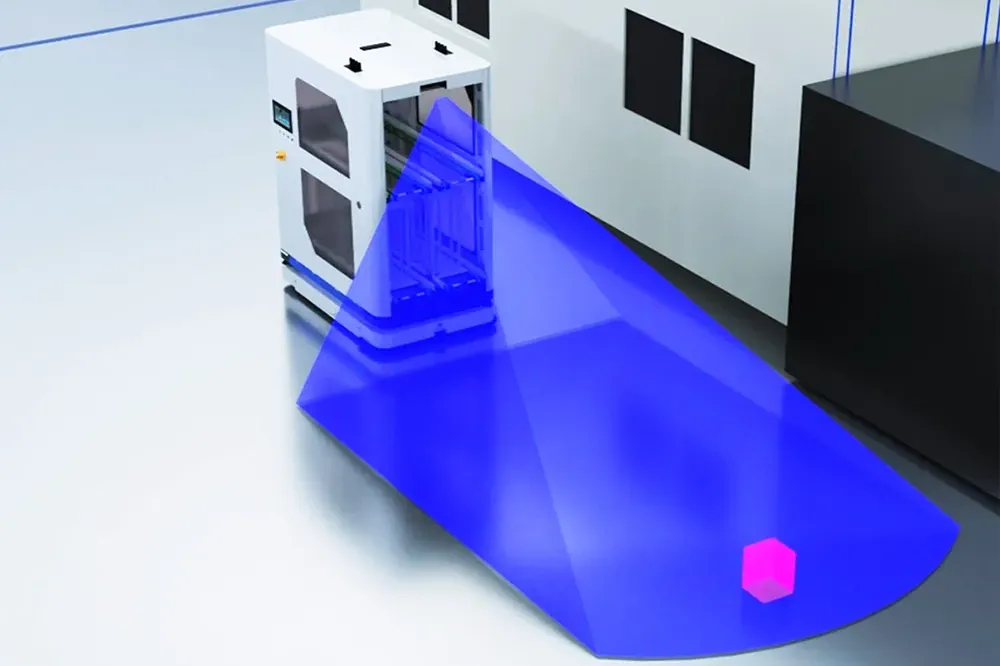
S シリーズにはリアルタイム障害物回避アルゴリズムが搭載されており、すぐに導入できます。
このシステムは 最大20の事前定義された回避ゾーンユーザーは、AMR の移動に合わせて API を介してこれらのゾーンを動的に切り替えることができるため、さまざまな操作領域にわたってコンテキスト認識型の安全ポリシーを適用できます。
特定のオブジェクトや独自のワークフローに対応するソリューションが必要ですか?弊社のチームは、プロジェクトを加速させるためのフルサイクルカスタムアルゴリズム開発サービスを提供しています。お客様の具体的な要件に基づいて、以下のようなカスタマイズされた知覚モジュールを構築できます。
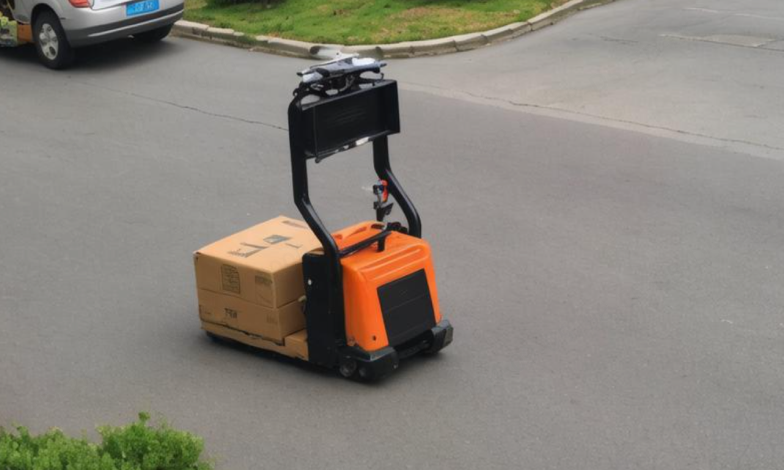
S10 は 240 × 160 の深度解像度を特徴とし、深度とテクスチャ情報をリアルタイムでキャプチャして、低速無人車両、無人フォークリフト、ドローン、芝刈り機などのデバイスに安定した長距離認識を提供します。
S10 Ultra Liteは、屋内および屋外のロボット認識向けに設計された、コンパクトなソリッドステートdToF LiDARです。芝刈り機、四足歩行ロボット、マルチロータードローン向けに、0.2~42mの範囲で90%の反射率における深度マップ、3D点群、および赤外線振幅データを提供します。
喜んでお手伝いさせていただきます!ご質問やメッセージをお送りいただく場合は、下記のフォームをご利用ください。担当チームができるだけ早くご返答いたします。
MRDVS の最新ニュース、製品のアップデート、イベントなどを入手してください。