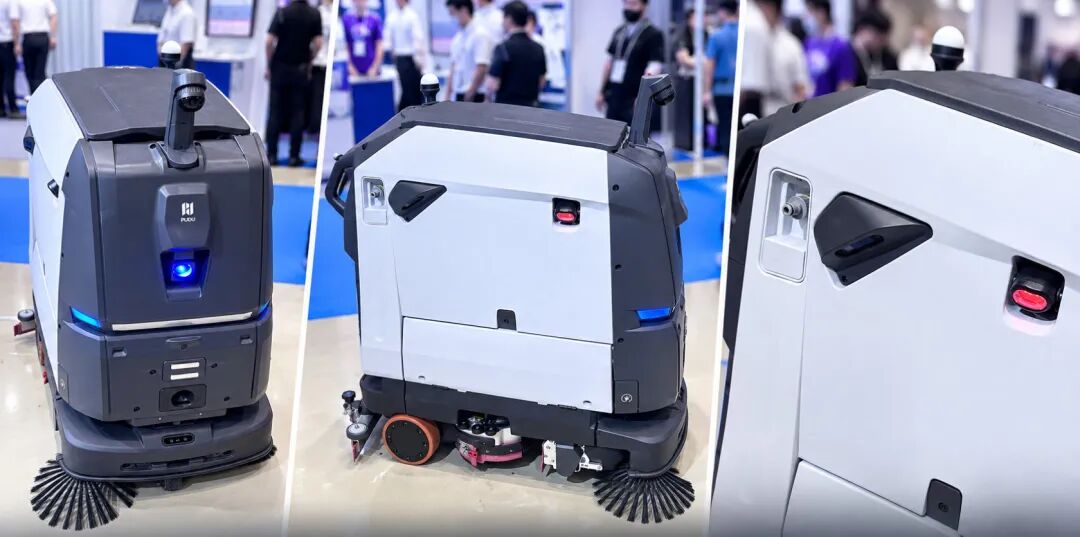
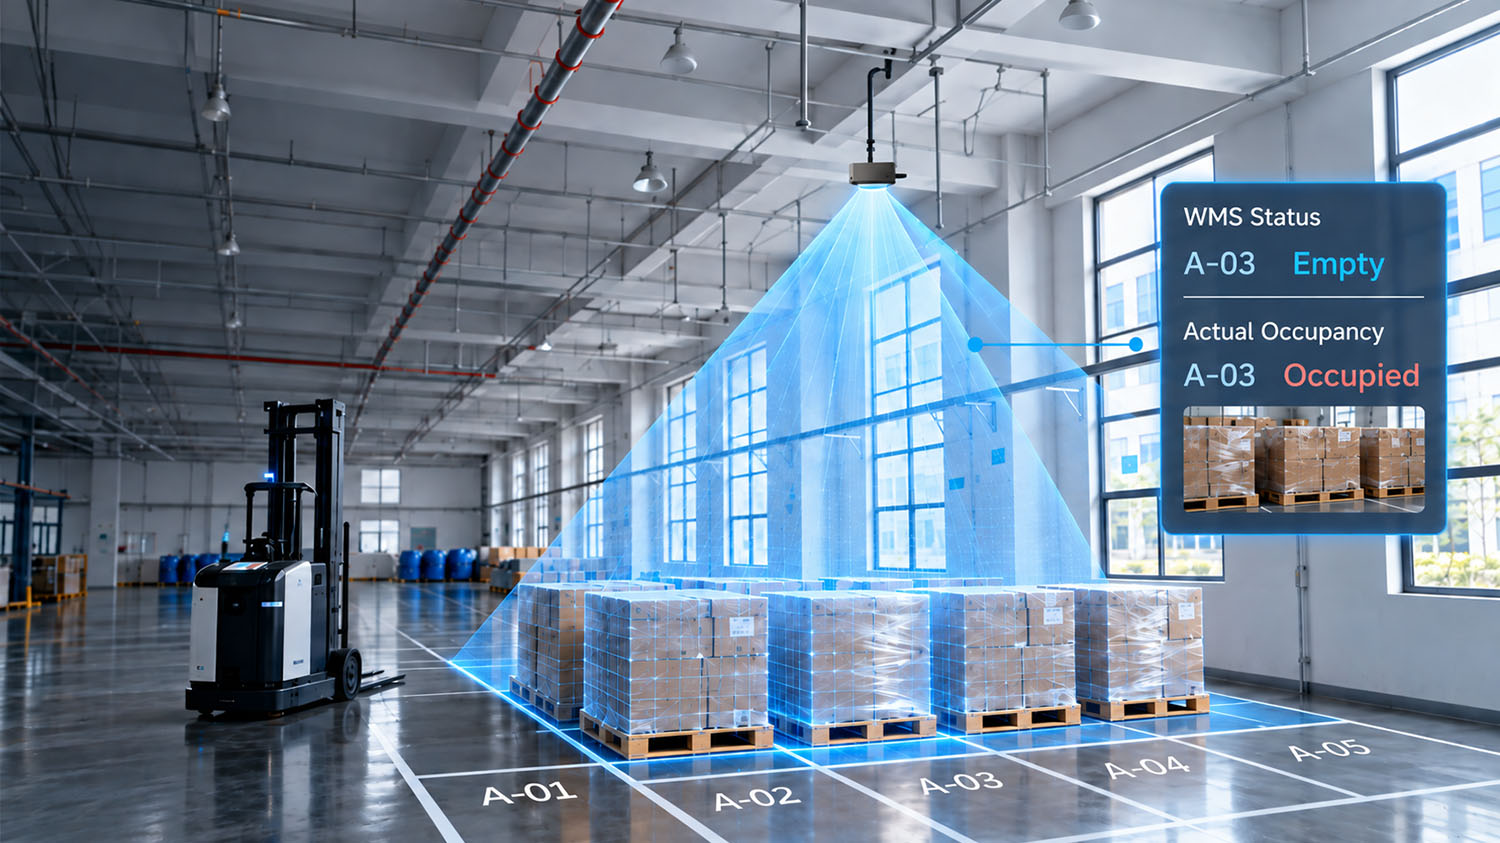
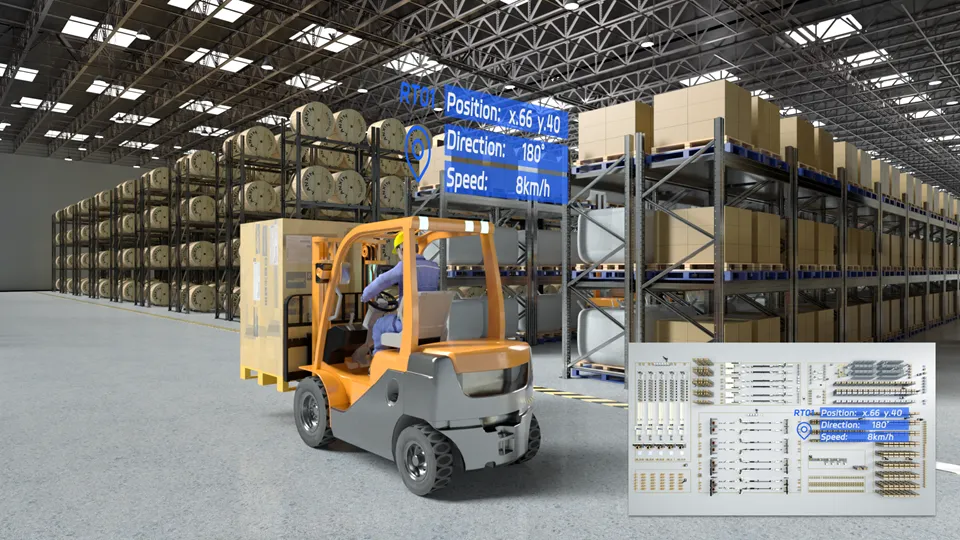
急速に進歩するロボット工学の世界において、ロボットが周囲の環境を認識、理解し、安全かつ効果的に相互作用するためには、ビジョンシステムが不可欠です。様々なビジョン技術の中でも、カメラは特にロボットの視覚と障害物回避能力の向上に不可欠な役割を果たしています。交通量の多い道路を走行する自律走行車、精密な作業を行う産業用ロボット、複雑な屋内空間を移動する移動ロボットなど、搭載されるカメラの品質と機能は、その性能と安全性に直接影響を及ぼします。
この記事では、現在入手可能なロボットに最適なカメラを厳選し、視覚と障害物回避能力の向上に焦点を当てます。カメラの種類、主な機能、その背後にある技術、実用的な用途、そしてロボットシステムに最適なカメラを選ぶ際に考慮すべき要素について解説します。
ロボットにとってカメラが重要な理由
ロボットは周囲の世界を解釈するためにセンサーに依存しています。これらのセンサーの中でも、カメラは、ライダーや超音波検出器などの他のセンサーでは完全に再現できない、豊富で詳細な視覚データを提供します。カメラは画像や動画ストリームを撮影し、ロボットはそれらを使用して物体の検出、パターンの認識、距離の測定、障害物の識別を行います。
障害物回避には、明確かつ正確な視覚認識が不可欠です。ロボットは進路上の障害物を早期に検知し、衝突を回避するための迅速な判断を下す必要があります。高度な画像技術を搭載したカメラは、以下の機能を提供します。
-
奥行き感: 多くの場合、ステレオ カメラまたは RGB-D カメラを使用して、障害物までの距離を把握します。
-
広い視野(FOV): ロボットが複数の方向を同時に監視できるように、広いシーンをキャプチャします。
-
高解像度とフレームレート: 特に高速走行時の正確な物体検出とスムーズな追跡を実現します。
-
さまざまな照明条件における堅牢性: 明るい日光、影、または暗い環境でも信頼性の高いパフォーマンスを保証します。
これらの機能により、ロボットの操作はより安全かつ効率的になります。
ロボット工学で使用されるカメラの種類
MRDVS ロボットの視覚と障害物回避のさまざまなニーズに合わせてカスタマイズされた3つの専用カメラシリーズを提供しています。各タイプと主な機能の詳細は以下の通りです。
1. Hシリーズ構造化光カメラ
構造化光技術 パターン化された光を物体に投影し、歪みを分析して詳細な 3D 深度マップを作成します。
主な特長:
2. MシリーズTime-of-Flight(ToF)カメラ
主な特長:
3. Sシリーズ障害物回避カメラ
障害物回避のために特別に設計された、
これらのカメラ RGB と深度センサーを広い視野と組み合わせることで、効率的なナビゲーションを実現します。
主な特長:
-
長距離・死角のない検知
-
dToF テクノロジーを活用して 18 メートルの長距離センシングを実現し、5 センチメートルの近接範囲内でも高精度 (±30 センチメートル) を維持し、死角を排除します。
-
高密度ポイントクラウド (576,000 ポイント/秒) により、低い障害物 (フォークリフトのアームなど) を正確に検出できます。
-
優れた耐干渉性能
-
複数ロボットの協調
-
マルチモーダル知覚融合
-
統合アルゴリズムと高速応答
適切な MRDVS カメラ シリーズを選択することで、開発者はロボットに動作要件と環境要件を正確に満たすビジョン システムを装備できます。
ロボットカメラを強化する主要技術
最新のロボットカメラは、視覚能力を大幅に向上させる高度な技術を搭載しており、正確な障害物検知と効率的なナビゲーションを可能にします。これらの重要なイノベーションにより、ロボットは多様で変化の激しい環境下でも安全かつ効率的に動作することができます。
a. 高解像度センサー
高解像度センサーは、ロボットが周囲を正確に分析するために必要な詳細な画像を取得する上で不可欠です。最新のセンサーは、標準的なVGA画質から4K以上の画質まで幅広く対応し、鮮明な画像を提供します。ピクセル数の増加により、ロボットは、通常は見落としがちな小さな障害物や遠くの障害物も検知できるようになります。複雑な環境では、微細な違いが安全な移動と衝突の分かれ目となるため、このレベルの精度は非常に重要です。
b. 広い視野(FOV)
広角レンズまたは超広角レンズは、ロボットの視野範囲を大幅に拡大し、死角を最小限に抑え、状況認識力を向上させます。この広い視野は、側面や後方から接近する障害物を検知するために複数の方向を同時に監視する必要がある移動ロボットにとって不可欠です。より広い視野範囲を視覚的にカバーすることで、ロボットはより迅速かつ安全に衝突を回避する判断を下すことができ、特に混雑した環境や変化の激しい環境においてその効果を発揮します。
c. 赤外線(IR)照明
赤外線照明により、深度カメラは外部の照明条件に関係なく効果的に機能します。
IRライト 人間の目には見えないこれらのカメラは、暗闇や強い光の中でも、物体までの距離を安定して検出・測定できます。この技術は、屋内外を問わず信頼性の高い深度検知を可能にし、さまざまな環境や照明条件下で動作するロボットにとって不可欠なものとなっています。
d. 高フレームレート
高速で移動したり、動的な空間を移動したりするロボットにとって、高フレームレートで画像を撮影することは非常に重要です。30フレーム/秒(FPS)以上のフレームレートに対応するカメラは、リアルタイムの視覚フィードバックを提供し、ロボットが障害物を迅速に検知して適切な反応をすることを可能にします。フレームレートが高いほど、モーションブラーが低減し、移動物体をよりスムーズに追跡できるため、ロボットは効率的な動作を維持しながら衝突を回避する能力が向上します。
e. 機内処理
一部の高度なカメラには、画像と深度データ処理を内部で実行するオンボードプロセッサが搭載されています。この統合により、生データを外部プロセッサに送信する際に発生する遅延が削減され、応答時間が短縮されます。また、オンボード処理はロボットのメインCPUの計算負荷を軽減し、システム全体の効率的な動作を可能にします。この機能は、瞬時の判断が求められるリアルタイムの障害物回避に特に有効です。
カメラがロボットの障害物回避を支援する仕組み
カメラは、ロボットが周囲の環境を認識し、安全に移動するために重要な役割を果たします。カメラは視覚情報と奥行き情報を捉えることで、様々な業界や用途において、ロボットが障害物をリアルタイムで識別し、対応することを可能にします。
-
自律移動ロボット (AMR)
自律移動ロボットは、倉庫、病院、工場などの複雑な環境を安全に移動するために、カメラとその他のセンサーを組み合わせて活用しています。カメラは、ロボットが人、パレット、機械などの障害物を検知するのに役立ち、効率的なルート計画と衝突回避を可能にします。これにより、動きが激しく混雑した環境でも、スムーズで安全な動作が保証されます。
-
自動運転車
自動運転車やドローンでは、カメラが他の車両、歩行者、交通標識、そして予期せぬ危険物を識別するための重要な視覚データを提供します。ライダーやレーダーシステムと統合することで、カメラは状況認識と意思決定を向上させる包括的な認識システムに貢献します。このマルチセンサーアプローチは、車両の安全な走行と変化する道路状況への適応を支援します。
-
農業用ロボット
農業ロボットは、植物、動物、障害物を回避しながら不整地を移動するためにカメラに大きく依存しています。
RGB-Dカメラこれらのロボットは、作物を周囲の環境から分離することで、正確な収穫、検査、処理を可能にします。この技術により、圃場作業における効率が向上し、作物へのダメージも軽減されます。
-
産業用ロボット
生産ラインでは、産業用ロボットが品質管理や障害物検知にカメラを活用しています。人間と並んで作業する場合、カメラはロボットの作業空間内の人や予期せぬ物体を認識することで事故防止に役立ちます。この機能は、協働型製造環境における安全性と生産性の維持に不可欠です。
ロボットに最適なカメラの選び方
ロボットに最適なカメラの選択は、想定されるタスク、動作環境、予算の制約など、さまざまな要素によって異なります。情報に基づいた選択を行うために、以下の重要な考慮事項を念頭に置いてください。
-
深度精度要件: ロボットに正確な障害物検知と複雑なナビゲーションが必要な場合は、RGB-DやTime-of-Flight(ToF)などの高精度な深度検知機能を備えたカメラを強くお勧めします。他の方法で深度を推定できるようなシンプルなアプリケーションでは、ステレオカメラや単眼カメラで十分な場合もあります。
-
環境 条件: ロボットが稼働する場所の照明と環境条件を考慮してください。屋外や照明が変化する環境では、赤外線(IR)照明とハイダイナミックレンジ(HDR)画像を備えたカメラが、光の変化に関わらず信頼性の高い視界を維持できるため、より優れた性能を発揮します。
-
視野(FOV): ロボットの周囲をカバーできる十分な視野角を持つカメラを選択してください。場合によっては、包括的な障害物検知と状況認識のために、360度全方位の視界を確保するために複数のカメラが必要になることもあります。
-
処理能力: オンボード処理機能を備えたカメラは、画像と深度データを内部で処理できるため、レイテンシが低減し、ロボットのメインプロセッサの計算負荷が軽減されます。カメラを選択する際には、ロボットの処理能力とリアルタイム応答性の必要性を評価してください。
-
サイズと重量: 移動ロボットの場合、移動性やバッテリー寿命に影響を与える可能性のあるかさばりや過剰な電力消費を避けるために、コンパクトで軽量なカメラが適しています。
-
互換性と SDK サポート: カメラがロボットのハードウェアおよびソフトウェアエコシステムと互換性があることを確認してください。スムーズな統合とカスタマイズには、ソフトウェア開発キット(SDK)またはアプリケーションプログラミングインターフェース(API)の利用が不可欠です。
結論
ロボットに最適なカメラを選ぶことは、視覚と障害物回避能力を向上させる鍵となります。RGB-DセンサーやToFセンサーなどのオプションを活用することで、ロボットのビジョンシステムをあらゆる環境に合わせてカスタマイズできます。MRDVSをはじめとする主要ブランドは、精度と信頼性を重視して設計された最先端のカメラを提供しています。MRDVSカメラをロボットに搭載することで、認識能力が向上し、より安全なナビゲーションが実現し、あらゆる用途における全体的なパフォーマンスが向上します。