Stel je een robot voor die de wereld om zich heen niet alleen kan zien, maar ook echt kan begrijpen: navigeren door drukke magazijnen, kwetsbare objecten nauwkeurig oppakken of zelfs menselijke gebaren direct herkennen. Dit is de kracht van dieptesensorcamera's, de baanbrekende technologie die gewone robots transformeert in slimme, bewuste machines. Door gedetailleerde beelden vast te leggen
3D-informatie van hun omgevingDeze camera's geven robots het zicht dat ze nodig hebben om in een fractie van een seconde beslissingen te nemen en veilig naast mensen te opereren. In dit artikel duiken we in hoe dieptesensorcamera's de opkomst van slimmere robotica stimuleren en industrieën wereldwijd hervormen.
Kerntechnologieën die dieptesensorcamera's aandrijven
Dieptesensorcamera's vertrouwen op innovatieve technologieën om nauwkeurige driedimensionale informatie over hun omgeving vast te leggen. Inzicht in deze kernmethoden helpt verklaren hoe robots de 'ogen' krijgen om diepte en ruimtelijke relaties waar te nemen. Dit zijn de belangrijkste technologieën achter moderne dieptesensorcamera's:
-
Vluchttijd (ToF) Camera's
ToF-camera's zenden infraroodlichtpulsen uit en meten de tijd die het licht nodig heeft om door objecten te worden weerkaatst. Deze tijdvertraging wordt gebruikt om precieze afstanden te berekenen en zo realtime dieptekaarten te maken. ToF-systemen zijn er in twee hoofdtypen: directe ToF (dToF), die de exacte tijdvertraging meet, en indirecte ToF (iToF), die de afstand afleidt uit faseverschuivingen. Ze blinken uit in het leveren van nauwkeurige dieptegegevens met hoge framesnelheden, waardoor ze ideaal zijn voor dynamische omgevingen zoals robotica. Ze kunnen echter uitdagingen ondervinden met reflecterende oppervlakken en sterk omgevingslicht.
-
Gestructureerde lichtcamera's
Deze camera's projecteren een bekend infraroodpatroon – zoals rasters of stippen – op de omgeving. De camera legt vervolgens vast hoe dit patroon vervormt over oppervlakken om diepte-informatie af te leiden. Gestructureerd licht is zeer effectief in binnen- en buitenomgevingen en biedt gedetailleerde dieptekaarten met een hoge resolutie. Deze methode wordt vaak gebruikt voor gebarenherkenning en het scannen van kleine objecten, maar is minder geschikt voor buiten- of grootschalige omgevingen vanwege interferentie met zonlicht.
-
Stereo Vision Systemen
Stereovisie maakt gebruik van twee of meer camera's die uit elkaar geplaatst zijn om het binoculaire zicht van de mens na te bootsen. Door verschillen (dispariteit) tussen de beelden die door elke camera zijn vastgelegd te vergelijken, berekent het systeem diepte-informatie. Stereosystemen zijn veelzijdig en presteren goed onder verschillende lichtomstandigheden, waardoor ze geschikt zijn voor buitenrobotica. Ze vereisen echter geavanceerde algoritmen om occlusies en textuurloze oppervlakken te verwerken en stellen doorgaans hogere rekenvereisten.
-
Passieve monoculaire dieptetechnieken
Nieuwe methoden maken gebruik van één camera met geavanceerde optica – zoals meta-imaginglenzen of lichtveldtechnologie – om diepte passief te schatten zonder actieve belichting. Deze benaderingen beloven kleinere vormfactoren en een lager stroomverbruik, wat gunstig is voor compacte robots of robots op batterijen. Hoewel passieve monoculaire dieptedetectie nog in ontwikkeling is, zou het de manier waarop toekomstige robots hun omgeving waarnemen, kunnen veranderen.
Hoe dieptesensorcamera's helpen bij 3D-mapping
3D-mapping is een hoeksteen van veel geavanceerde robotsystemen en stelt machines in staat hun omgeving ruimtelijk te begrijpen en ermee te interacteren. Dieptesensorcamera's spelen een cruciale rol in dit proces door nauwkeurige afstandsinformatie vast te leggen en deze om te zetten in gedetailleerde driedimensionale modellen.
Nauwkeurig ruimtelijk inzicht
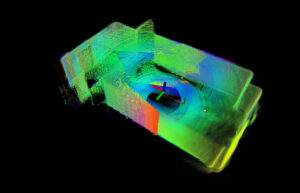
Dieptesensorcamera's genereren realtime dieptekaarten door de afstand tussen de sensor en omringende objecten te meten. Deze ruimtelijke gegevens stellen robots in staat om 3D-puntenwolken te construeren – dichte verzamelingen punten die oppervlakken en structuren in de omgeving representeren. Deze puntenwolken vormen de basis voor nauwkeurige 3D-kaarten, waarmee robots de vormen, afmetingen en relatieve posities van obstakels of doelen kunnen waarnemen.
Het faciliteren van gelijktijdige lokalisatie en mapping (SLAM)
Veel robotsystemen vertrouwen op SLAM-algoritmen om kaarten van onbekende omgevingen te maken en bij te werken, terwijl ze tegelijkertijd hun eigen positie volgen. Dieptesensorcamera's leveren cruciale 3D-input aan SLAM, wat zorgt voor betere omgevingsmodellering en een hogere lokalisatienauwkeurigheid. MRDVS's
RGB-D-camera's leveren dieptegegevens met een hoge resolutie die de SLAM-prestaties in complexe industriële omgevingen verbeteren, waardoor robots veilig en efficiënt kunnen navigeren.
Gedetailleerde omgevingsreconstructie mogelijk maken
Naast eenvoudige navigatie maken dieptecamera's gedetailleerde omgevingsreconstructie mogelijk voor taken zoals inspectie, kwaliteitscontrole en augmented reality-toepassingen. Robots die met deze sensoren zijn uitgerust, kunnen kleine oppervlaktedefecten of structuurveranderingen detecteren door 3D-kaarten in de loop van de tijd te vergelijken.
Ondersteuning van dynamische en ongestructureerde omgevingen
Dieptesensorcamera's zijn vooral waardevol in dynamische of ongestructureerde omgevingen waar obstakels onvoorspelbaar kunnen bewegen of verschijnen. De mogelijkheid om continu 3D-data vast te leggen, stelt robots in staat om kaarten in realtime bij te werken, wat adaptieve routeplanning en het vermijden van obstakels mogelijk maakt.
Stereo vs. ToF: welke camera met dieptesensor wint?
Bij het selecteren van een dieptesensorcamera voor robotica of andere toepassingen is het belangrijk om de verschillen tussen
Stereovisie en
Vluchttijd (ToF) camera's is essentieel. Elke technologie heeft zijn sterke en zwakke punten, waardoor ze beter geschikt zijn voor verschillende omgevingen en taken.
|
Kenmerk
|
Stereo Vision-camera's
|
Time-of-Flight (ToF)-camera's
|
|
Working Principle
|
Gebruikt twee of meer camera's om de diepte te berekenen op basis van de ongelijkheid tussen de beelden
|
Zendt infraroodlichtpulsen uit en meet de terugkeertijd om de diepte te berekenen
|
|
Prestaties in zonlicht
|
Werkt goed buitenshuis, niet beïnvloed door omgevingslicht
|
Kan verstoord worden door sterk zonlicht of reflecterende oppervlakken
|
|
Dieptenauwkeurigheid
|
Goede nauwkeurigheid, maar afhankelijk van textuur en contrast
|
Hoge nauwkeurigheid, zelfs in omgevingen met weinig textuur of in donkere omgevingen
|
|
Verkrijgbaarheid:
|
Meestal een groter effectief bereik
|
Meestal korter bereik vergeleken met stereo
|
|
Computationele belasting
|
Hoog – vereist complexe algoritmen voor diepteberekening
|
Lager – biedt directe dieptemeting
|
|
Energieverbruik
|
Over het algemeen lager, passief systeem
|
Hoger door actieve verlichting
|
|
Geschiktheid
|
Het beste voor buiten-, textuur- en grootschalige omgevingen
|
Ideaal voor dynamische scènes binnenshuis en omstandigheden met weinig licht
|
|
Grootte en integratie
|
Groter systeem met meerdere camera's
|
Compacter en gemakkelijker te integreren
|
In de praktijk hangt de keuze tussen stereo- en ToF-camera's af van de specifieke behoeften van de toepassing:
-
Autonome robots voor buiten vaak de voorkeur stereovisie vanwege de robuustheid bij natuurlijk licht en het grotere bereik.
-
Binnenrobots en snel bewegende systemen profiteren van ToF-camera's vanwege hun snelle, directe en nauwkeurige dieptedetectie.
Belangrijke roboticatoepassingen aangedreven door dieptesensorcamera's
Dieptesensorcamera's zijn essentieel geworden voor de verdere ontwikkeling van moderne robotica. Door nauwkeurige driedimensionale data te leveren, ontsluiten ze een scala aan geavanceerde toepassingen waarmee robots in diverse sectoren intelligenter en efficiënter kunnen werken.
-
Navigatie en obstakelvermijding
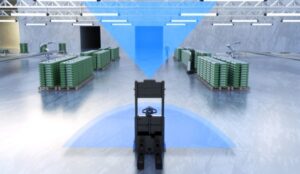
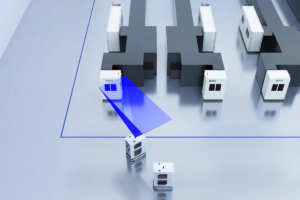
Een van de meest cruciale functies voor autonome robots is veilige en efficiënte navigatie. Dieptesensorcamera's, zoals die ontwikkeld door MRDVS, stellen robots zoals automatisch geleide voertuigen (AGV's) en autonome mobiele robots (AMR's) in staat om realtime 3D-kaarten van hun omgeving te maken. Dit maakt nauwkeurige obstakeldetectie en routeplanning mogelijk, waardoor robots dynamisch kunnen manoeuvreren in drukke of complexe ruimtes zonder botsingen. Magazijnrobots zijn bijvoorbeeld sterk afhankelijk van MRDVS-camera's om obstakels te vermijden en routes te optimaliseren.
-
Objectdetectie en -manipulatie
In industriële en logistieke omgevingen moeten robots objecten van verschillende vormen en maten nauwkeurig kunnen detecteren, identificeren en manipuleren. Dieptesensorcamera's van MRDVS Biedt gedetailleerde ruimtelijke informatie die robotarmen helpt bij het grijpen, sorteren en verpakken. Dit verbetert de efficiëntie en vermindert fouten in processen zoals het pakken van artikelen uit bakken of het assembleren van onderdelen op productielijnen.
-
Mens-Robot Interactie en Veiligheid
Voor robots die samenwerken met mensen is veiligheid van het grootste belang. Dieptesensorcamera's van MRDVS Stellen robots in staat menselijke aanwezigheid en gebaren te herkennen, wat intuïtieve interactie en snelle reacties mogelijk maakt. Nabijheidsdetectie zorgt ervoor dat robots veilige afstanden bewaren, terwijl gebarenherkenning handsfree bediening mogelijk maakt. Deze technologie is met name belangrijk in servicerobots, collaboratieve productiecellen en toepassingen in de gezondheidszorg.
-
Autonome besluitvorming
Slimmere robots gebruiken dieptegegevens van geavanceerde sensoren zoals die van MRDVS om algoritmen zoals Simultaneous Localization and Mapping (SLAM) en AI-gestuurde scène-inzichten te voeden. Door 3D-ruimtelijke informatie te integreren, kunnen robots autonome beslissingen nemen in realtime – van het selecteren van de beste route tot het identificeren van onbekende obstakels of veranderende omgevingen. Deze mogelijkheid is cruciaal voor robots die werken in dynamische, ongestructureerde omgevingen zoals landbouw of rampenbestrijding.
Hoe integreren dieptesensorcamera's met computer vision en AI?
Dieptesensorcamera's spelen een cruciale rol in de ontwikkeling van robotische intelligentie door rijke 3D-data te leveren die een aanvulling vormen op traditionele computer vision- en kunstmatige intelligentie (AI)-technologieën. Hun integratie stelt robots in staat hun omgeving in realtime beter te begrijpen, interpreteren en ermee te interacteren.
-
Verbetering van de perceptie met RGB-D en thermische datafusie
Dieptesensorcamera's, zoals die ontwikkeld zijn door MRDVS, werken vaak samen met RGB- (kleur) en thermische camera's om uitgebreide multispectrale beelden van de omgeving te creëren. Door dieptegegevens te combineren met kleur- en thermische informatie, kunnen robots de nauwkeurigheid van objectdetectie, -segmentatie en -herkenning verbeteren, zelfs bij moeilijke licht- of weersomstandigheden. Deze multimodale fusie maakt toepassingen mogelijk zoals bewaking, kwaliteitsinspectie en omgevingsmonitoring.
-
Camera-LiDAR-fusie voor autonome navigatie
In geavanceerde robotica en autonome voertuigen helpt de combinatie van data van dieptecamera's met LiDAR-systemen bij het maken van zeer gedetailleerde 3D-kaarten. Deze sensorfusie stelt robots in staat om de sterke punten van beide technologieën te benutten: de nauwkeurigheid van LiDAR over lange afstanden en de hoge resolutie van de ruimtelijke details van de dieptecamera. AI-algoritmen verwerken deze gecombineerde data om het inzicht in de omgeving, de obstakeldetectie en de routeplanning te verbeteren.
-
AI-gestuurde activiteits- en gebaarherkenning
Dieptesensorcamera's stellen robots in staat om gedetailleerde ruimtelijke signalen vast te leggen die nodig zijn voor menselijke activiteit en gebarenherkenning. Met behulp van AI- en machine learning-modellen die getraind zijn op dieptegegevens, kunnen robots menselijke houdingen interpreteren, bewegingen detecteren en adequaat reageren. Deze mogelijkheid is cruciaal voor samenwerking tussen mens en robot, monitoring in de gezondheidszorg en interactief entertainment.
-
Realtime besluitvorming en edge computing
De integratie van dieptesensorcamera's met AI-aangedreven edge computing stelt robots in staat hun omgeving te analyseren en erop te reageren zonder afhankelijk te zijn van cloudconnectiviteit. Bedrijven zoals MRDVS ontwerpen hun camera's zo dat ze realtime dieptegegevens verwerken, wat zorgt voor snellere responstijden en meer autonomie bij taken zoals navigatie, inspectie en manipulatie.
Start dieptesensorcamera's met MRDVS
Dieptesensorcamera's zijn essentieel voor het bouwen van slimmere, capabelere robots die nauwkeurig navigeren, interacteren en zich aanpassen. Door betrouwbare 3D-perceptie te leveren, ontsluiten ze geavanceerde roboticatoepassingen in diverse sectoren. MRDVS biedt state-of-the-art dieptesensoroplossingen die zijn ontworpen om deze uitdagingen aan te gaan en uw robots te helpen efficiënter en veiliger te presteren. Zet de volgende stap in robotica-innovatie: ontdek de dieptesensorcamera's van MRDVS en geef uw slimme robots vandaag nog de mogelijkheden die ze nodig hebben.