A maioria dos armazéns automatizados em que entrei nos últimos anos apresenta um padrão de falha recorrente semelhante.
O WMS indica que o espaço no piso está vazio. O AGV se compromete a realizar uma entrega. O AGV chega. O espaço não está vazio.
Então a faixa para. O operador é chamado. A solução alternativa começa.
Isso não é um bug de software. É uma falha de sensor.
O WMS só sabe o que lhe foi dito. Ele não vê. E quando você opera frotas mistas, com veículos automatizados ao lado de empilhadeiras manuais, a diferença aumenta rapidamente. Os operadores de empilhadeira nem sempre fazem a leitura dos códigos de barras. As trocas de turno nem sempre são sincronizadas. E quando a discrepância aparece, você já perdeu uma quantidade significativa de produtividade.
A maioria das implementações que analisei utiliza uma das duas abordagens a seguir:
Verifica um ponto por slot. Em teoria, funciona. Na prática, os paletes deslocam-se do centro durante o transporte. O feixe falha, o sensor indica "vazio" e o AGV ainda assim colide com um obstáculo. Já vi este sistema falhar em vários locais com o mesmo padrão.
Fornece uma imagem colorida. Sem profundidade. Sob a iluminação do armazém, os paletes escuros se confundem com o chão. As sombras das estantes causam falsos positivos. Em um local que visitei, as taxas de erro aumentaram consideravelmente durante os turnos da tarde, quando a luz do sol incidia sobre as claraboias. Isso não é confiabilidade.
Ambas as abordagens forçam o WMS a inferir a ocupação a partir de dados incompletos. E, na minha experiência, a inferência sem observação direta é o que leva os projetos de automação ao fracasso.
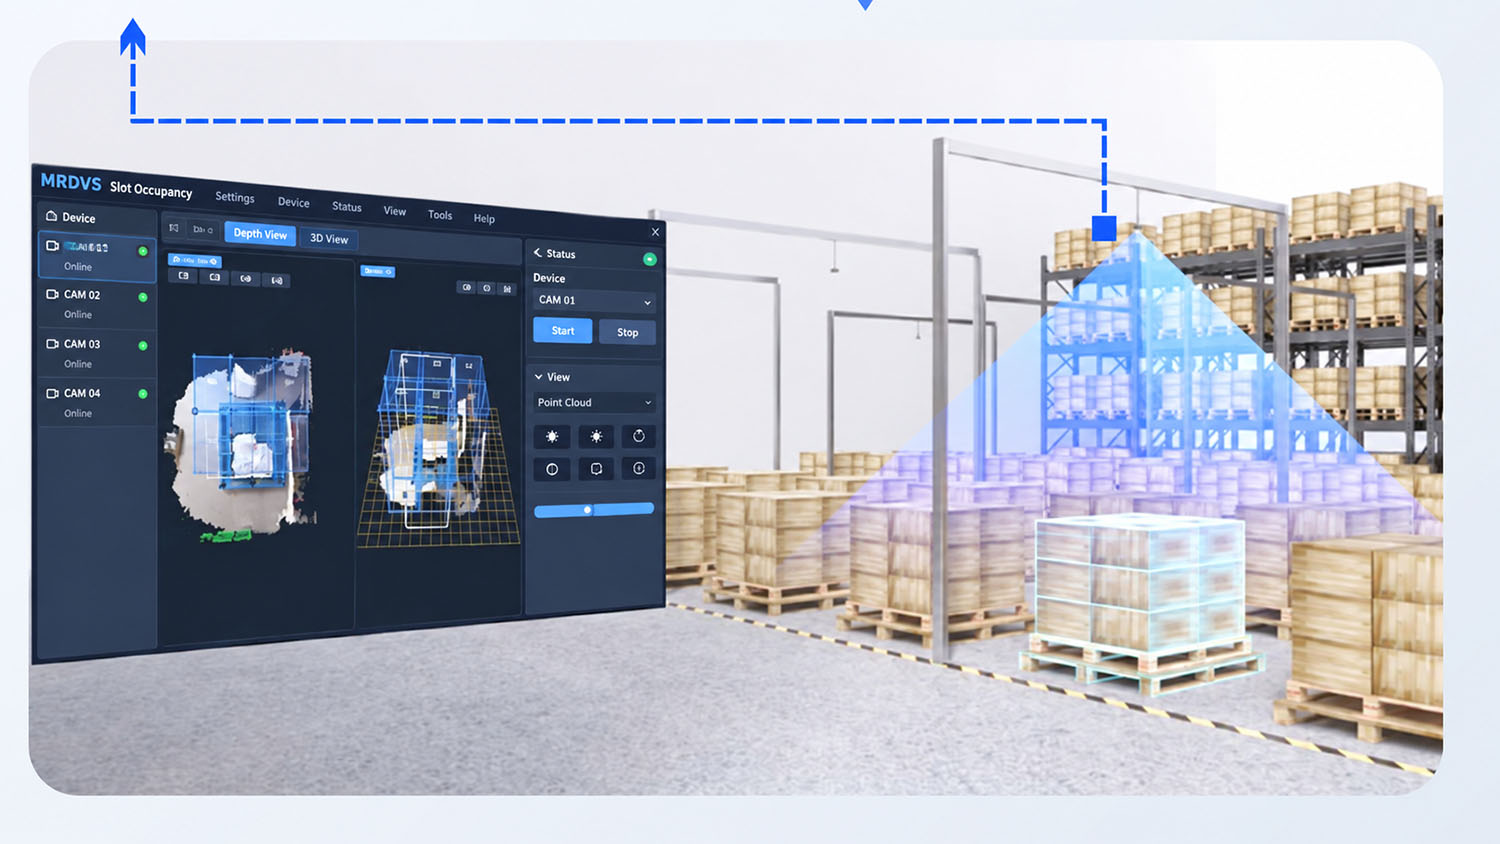
Passamos a usar câmeras RGB-D suspensas – mapa de cor e profundidade em um único fluxo.
A diferença não é apenas uma "melhor detecção". É uma mudança fundamental:
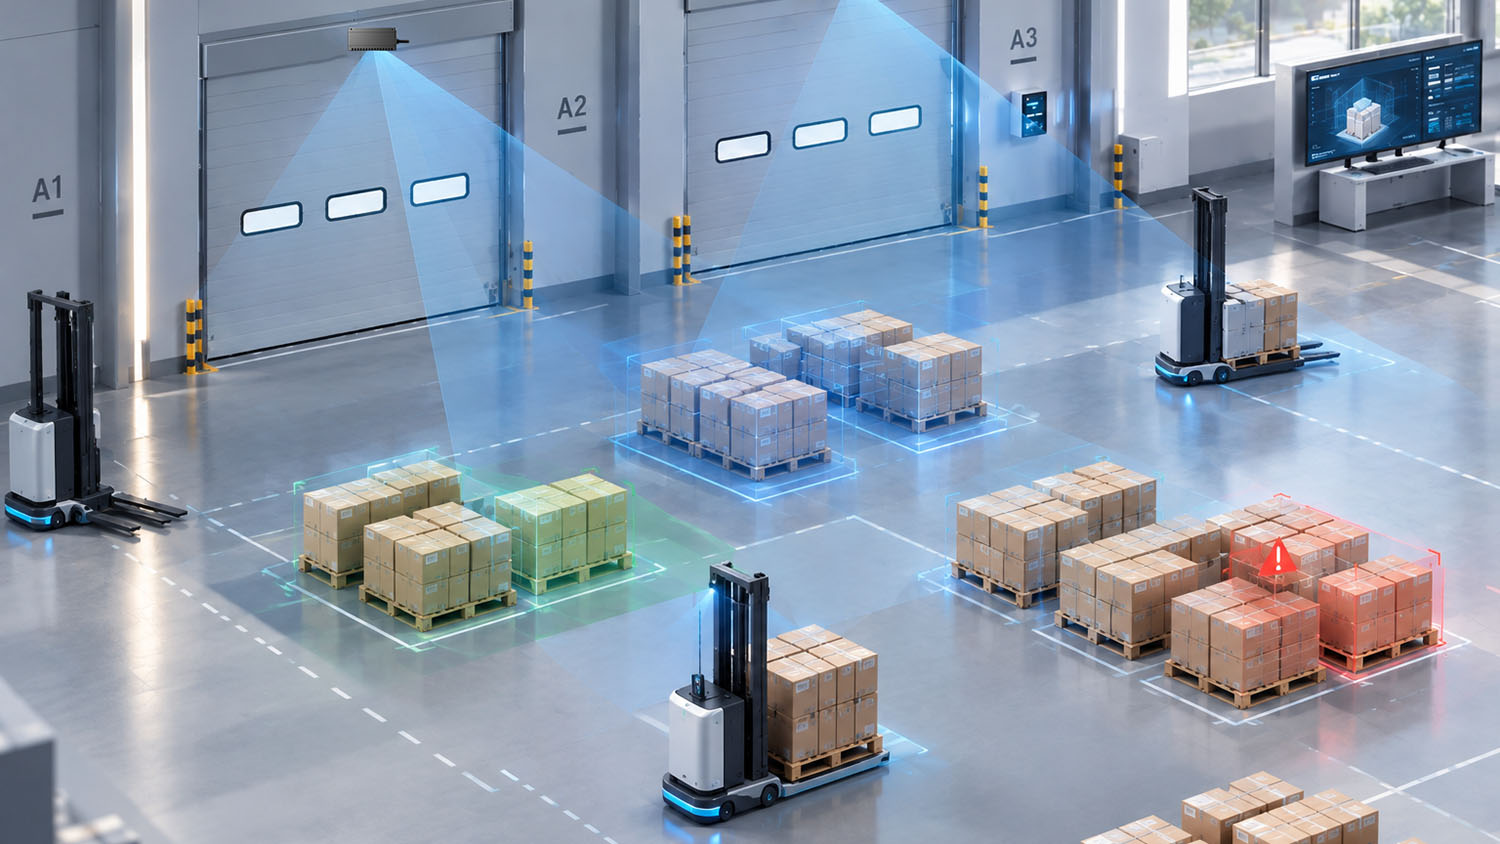
Se você estiver especificando sensores de presença no piso hoje, aqui está minha regra prática:
A visão 3D com processamento integrado deixou de ser a opção cara e passou a ser a opção segura. E, neste setor, uma opção segura que reduz o tempo de implementação e elimina surpresas na última etapa é a que mantém a confiança do cliente intacta.
O objetivo não é um WMS mais inteligente. É um WMS que elimine as suposições.