3D-lösning för att undvika hinder för mobila robotar

I KORTHET

Vad är 3D-hinderundvikande

3D-hinderundvikande

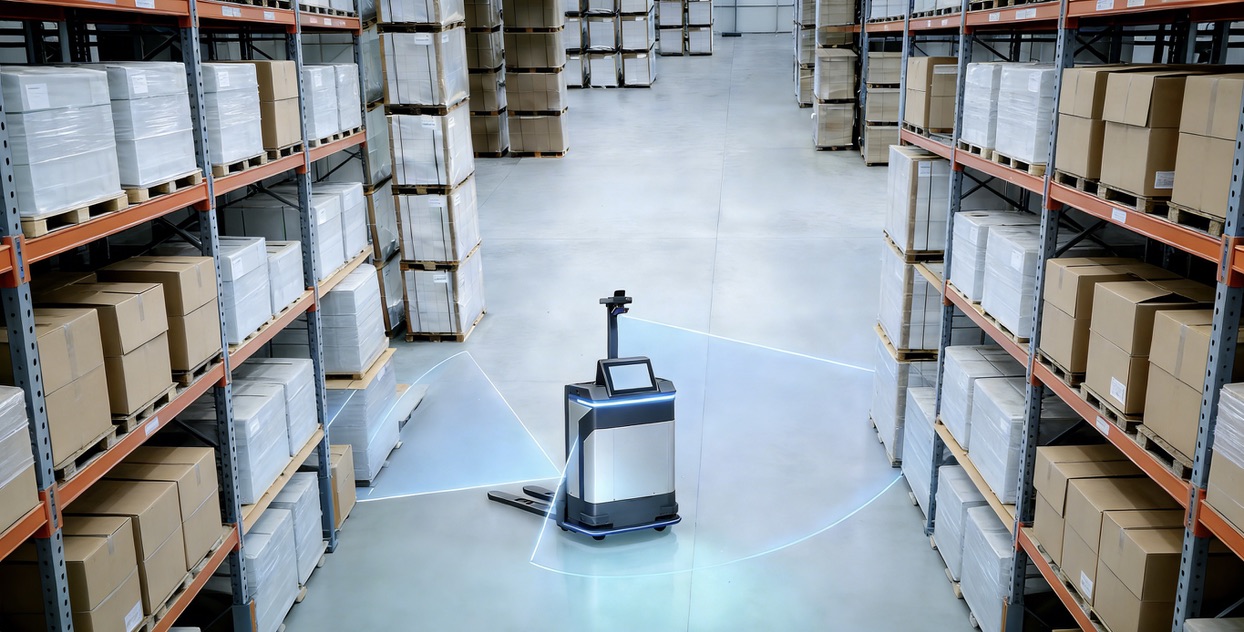
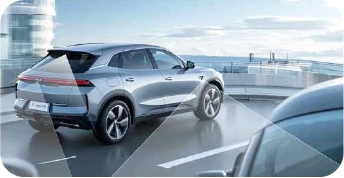
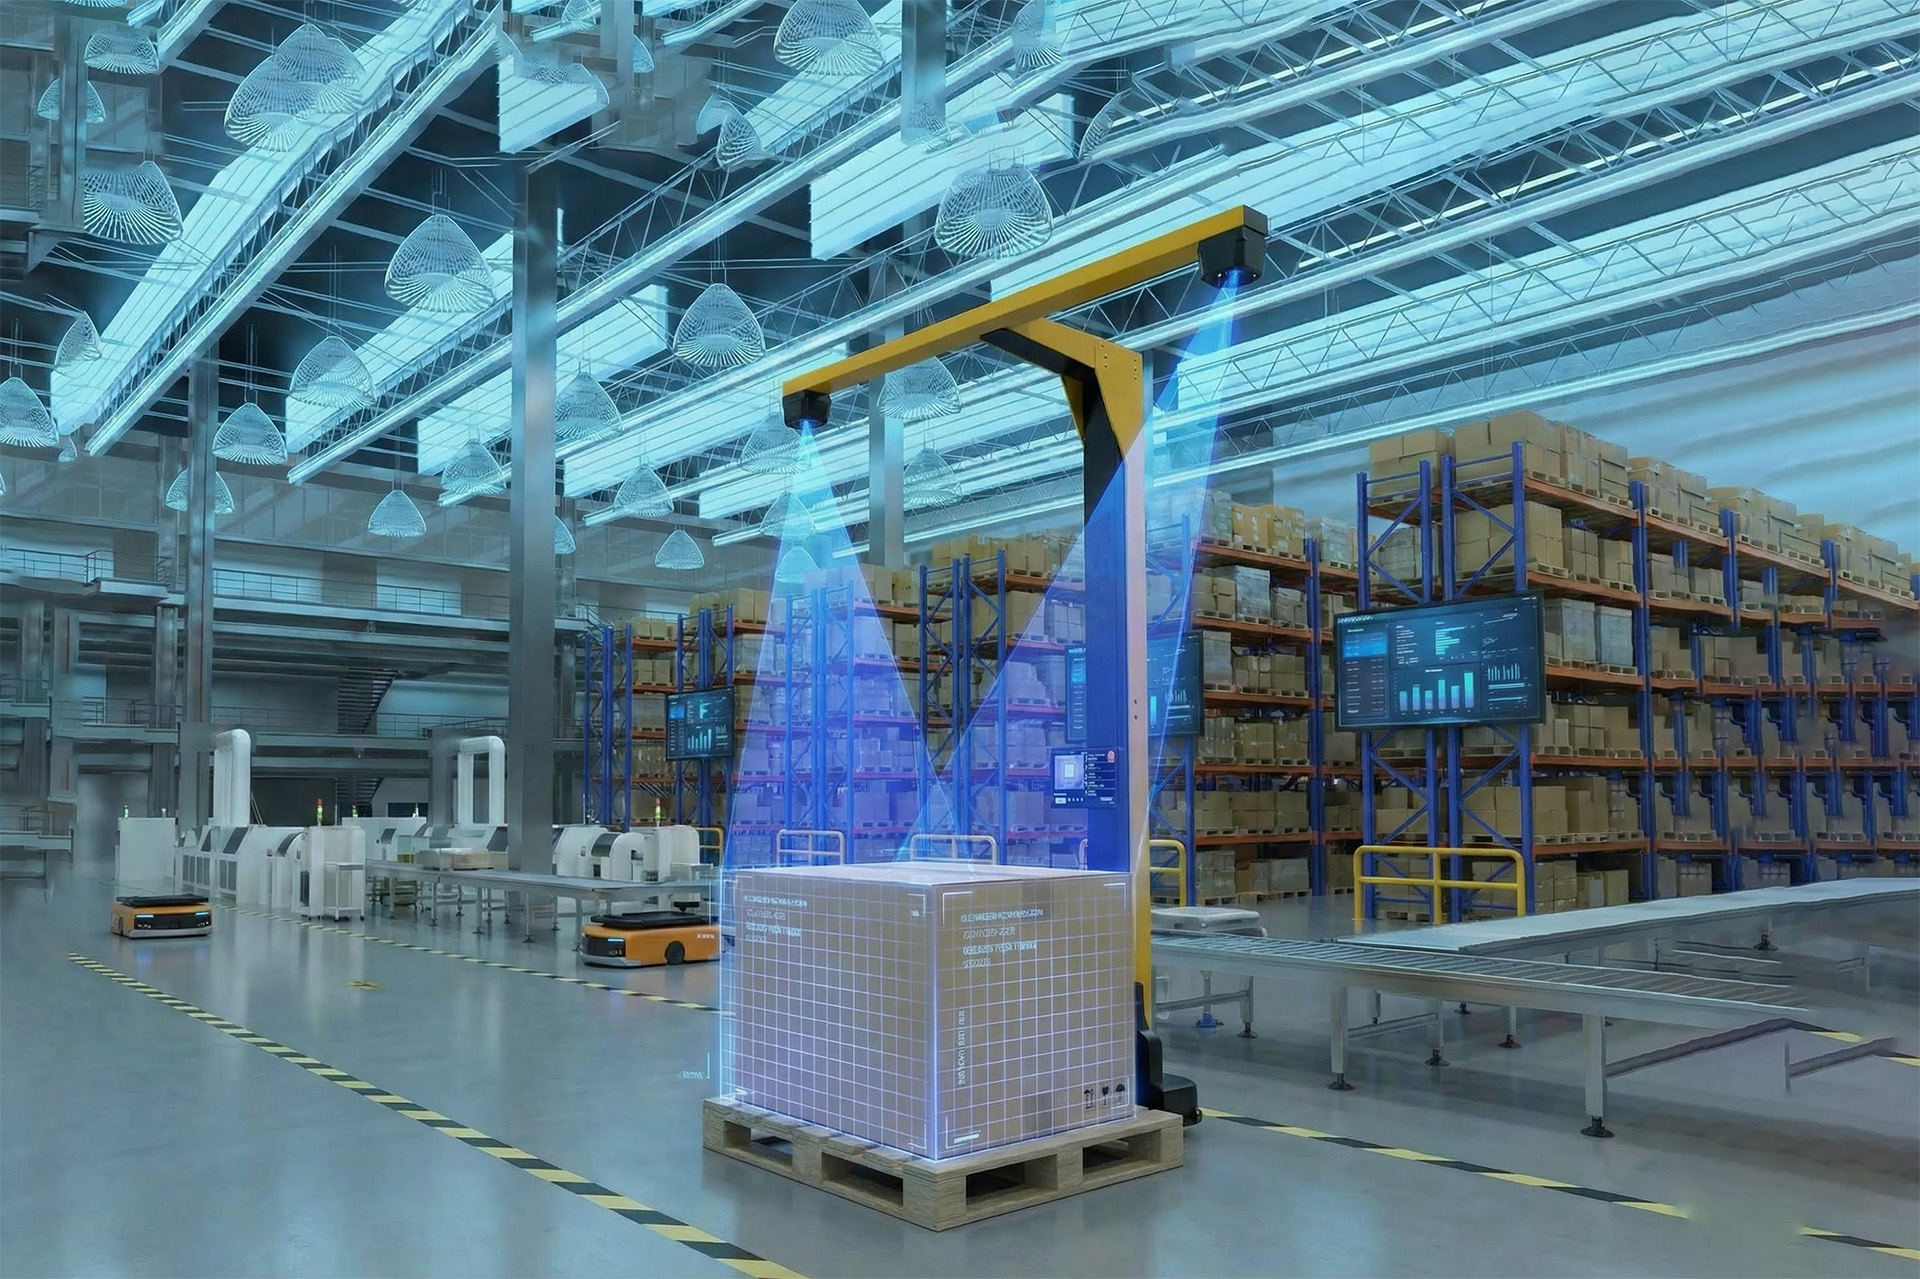
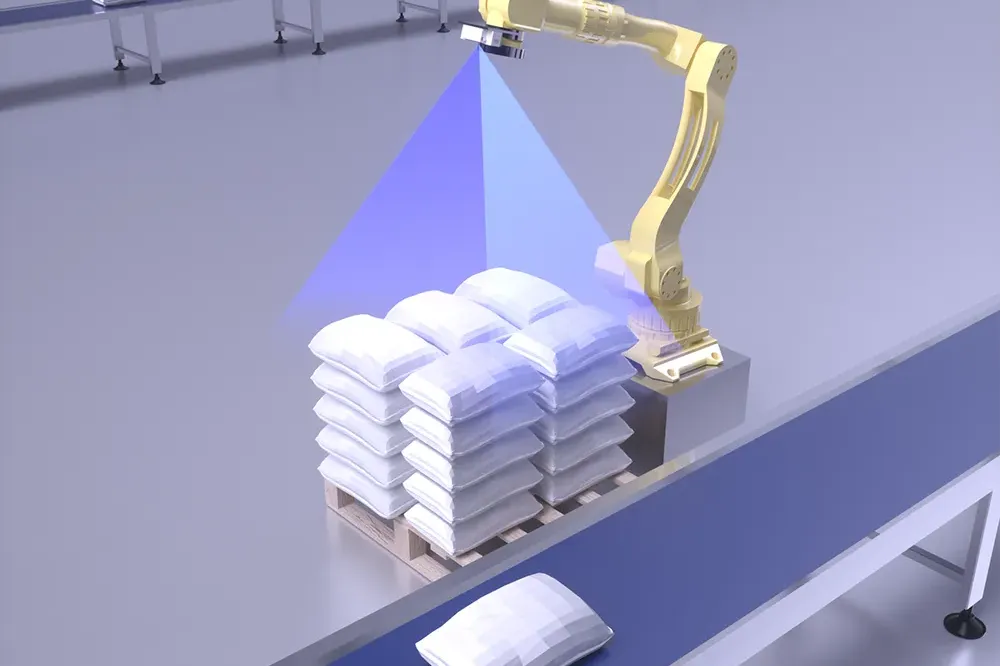
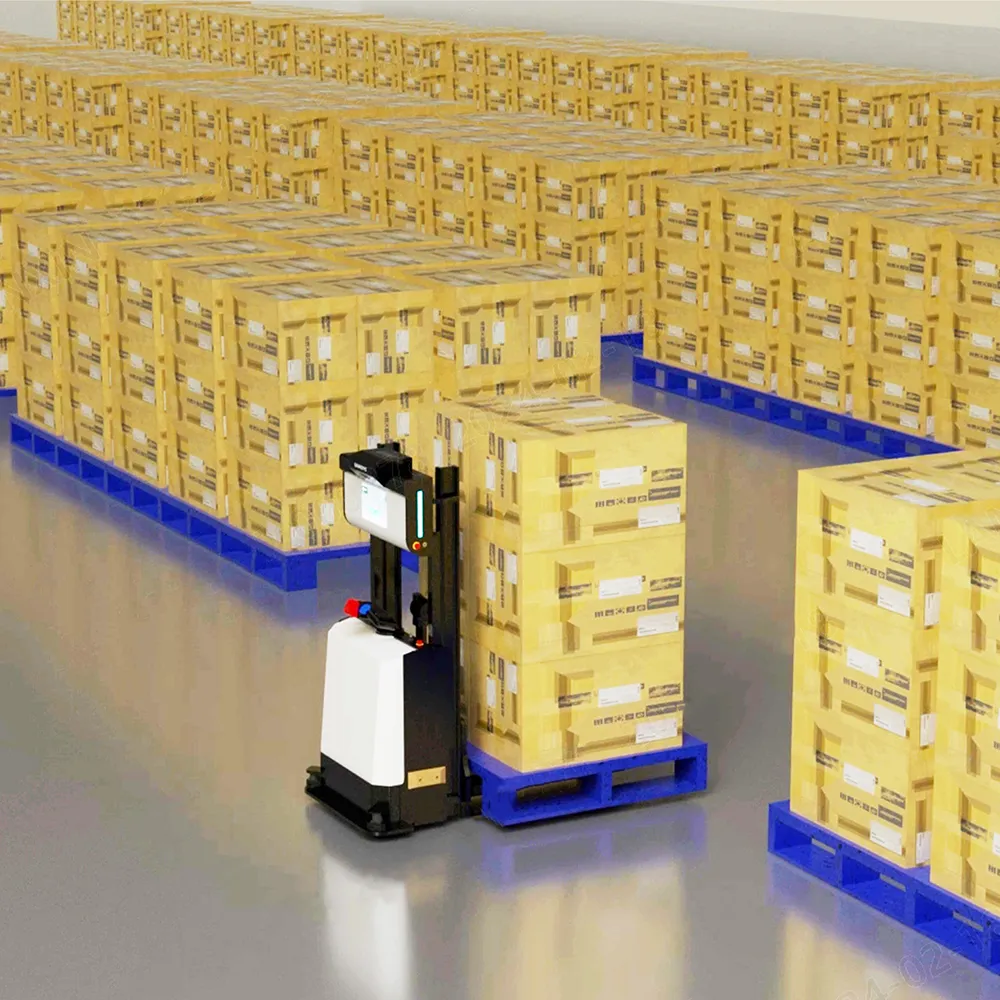
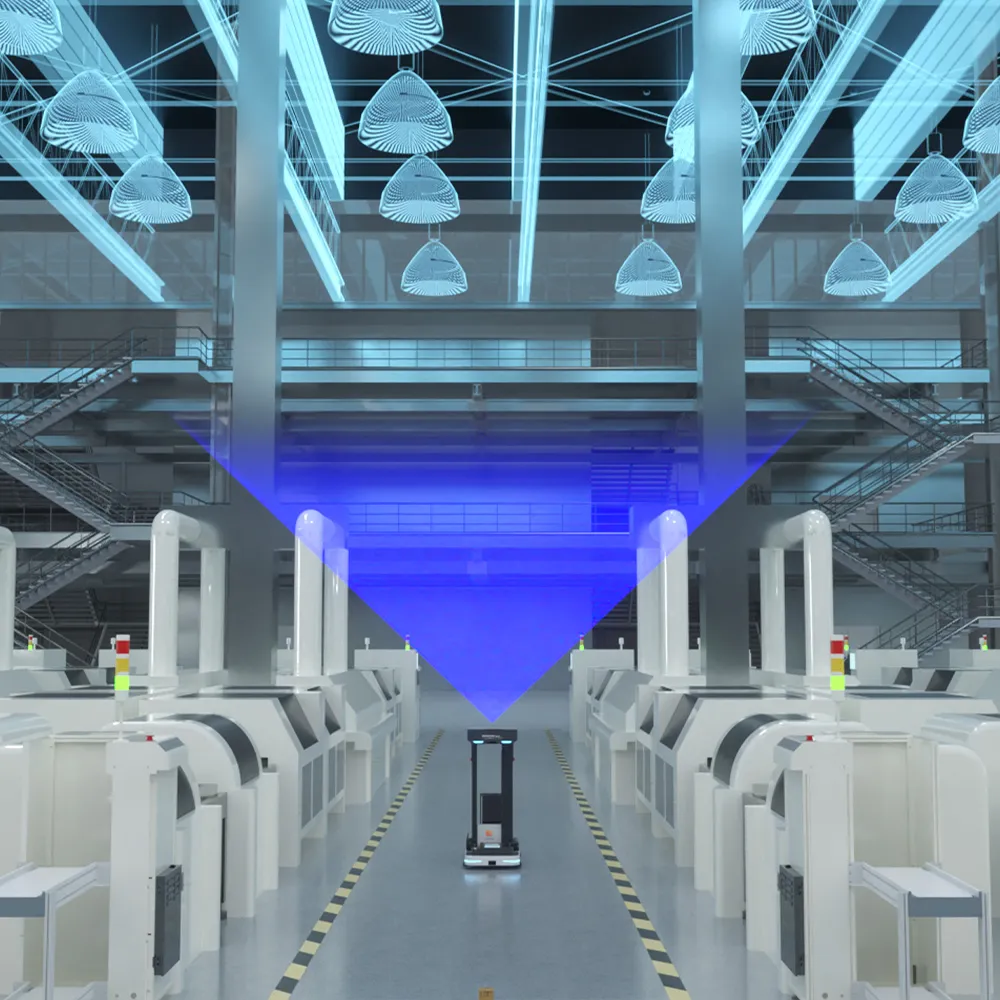
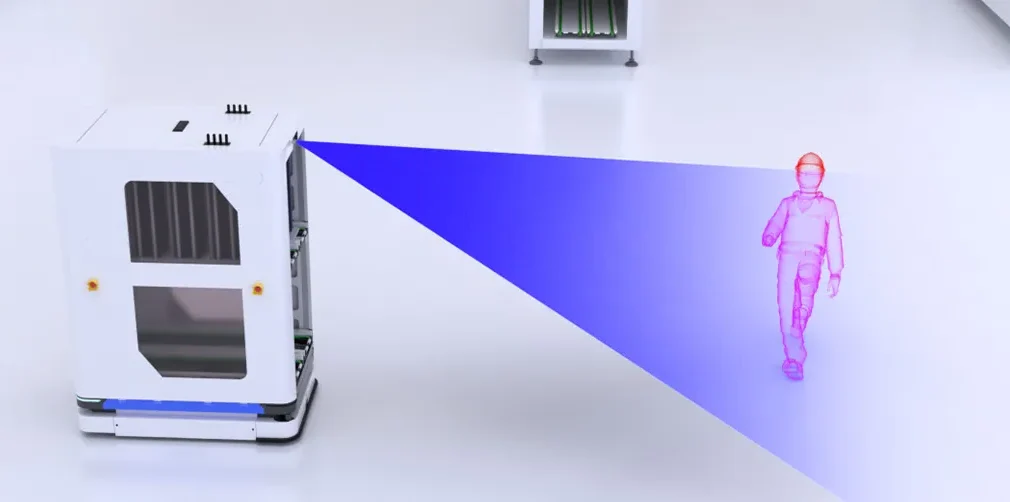
Undvikande av 3D-hinder är avgörande för att förbättra säkerheten och driftseffektiviteten hos mobila robotar i dynamiska miljöer som logistikcenter och sjukvårdsinrättningar. Till skillnad från traditionella 2D LiDAR-lösningar, som kan kämpa med differentieringen av objekthöjder, utmärker sig 3D-visionssystem i att förhindra kollisioner och säkerställa kontinuerlig drift. Dessa avancerade system skiljer intelligent mellan tillfälliga och permanenta hinder, såväl som dynamiska och statiska hinder, vilket minskar behovet av kostsamma ingrepp och minimerar säkerhetsrisker.

FÖRKLADE FÖRDELAR

Varför välja MRDVS 3D-lösning för att undvika hinder

Multimodal datafusion

Sömlös integrering

Objekt Semantisk igenkänning

UNIK TEKNIK

Pressa bortom gränserna

 MRDVS CV-SLAM2D LiDAR-funktionsbaserad2D LiDAR-reflektorbaserad
Infrastruktur gratis-
Snabbt föränderliga miljöer-
Offentliga och trånga utrymmen-
ramper--
Stora salar
Långa korridorer-
Både inom- och utomhusbruk--

Täckt      Ibland täckt     - Ingår ej

Förbättra rumsuppfattning med objektsemantisk igenkänning


Objekt semantisk igenkänning innebär att identifiera och klassificera objekt inom robotens miljö. 

Genom att förstå vad objekt är och var de finns kan mobila robotar fatta välgrundade beslut för att navigera runt hinder.

TEKNISKA SPECIFIKATIONER

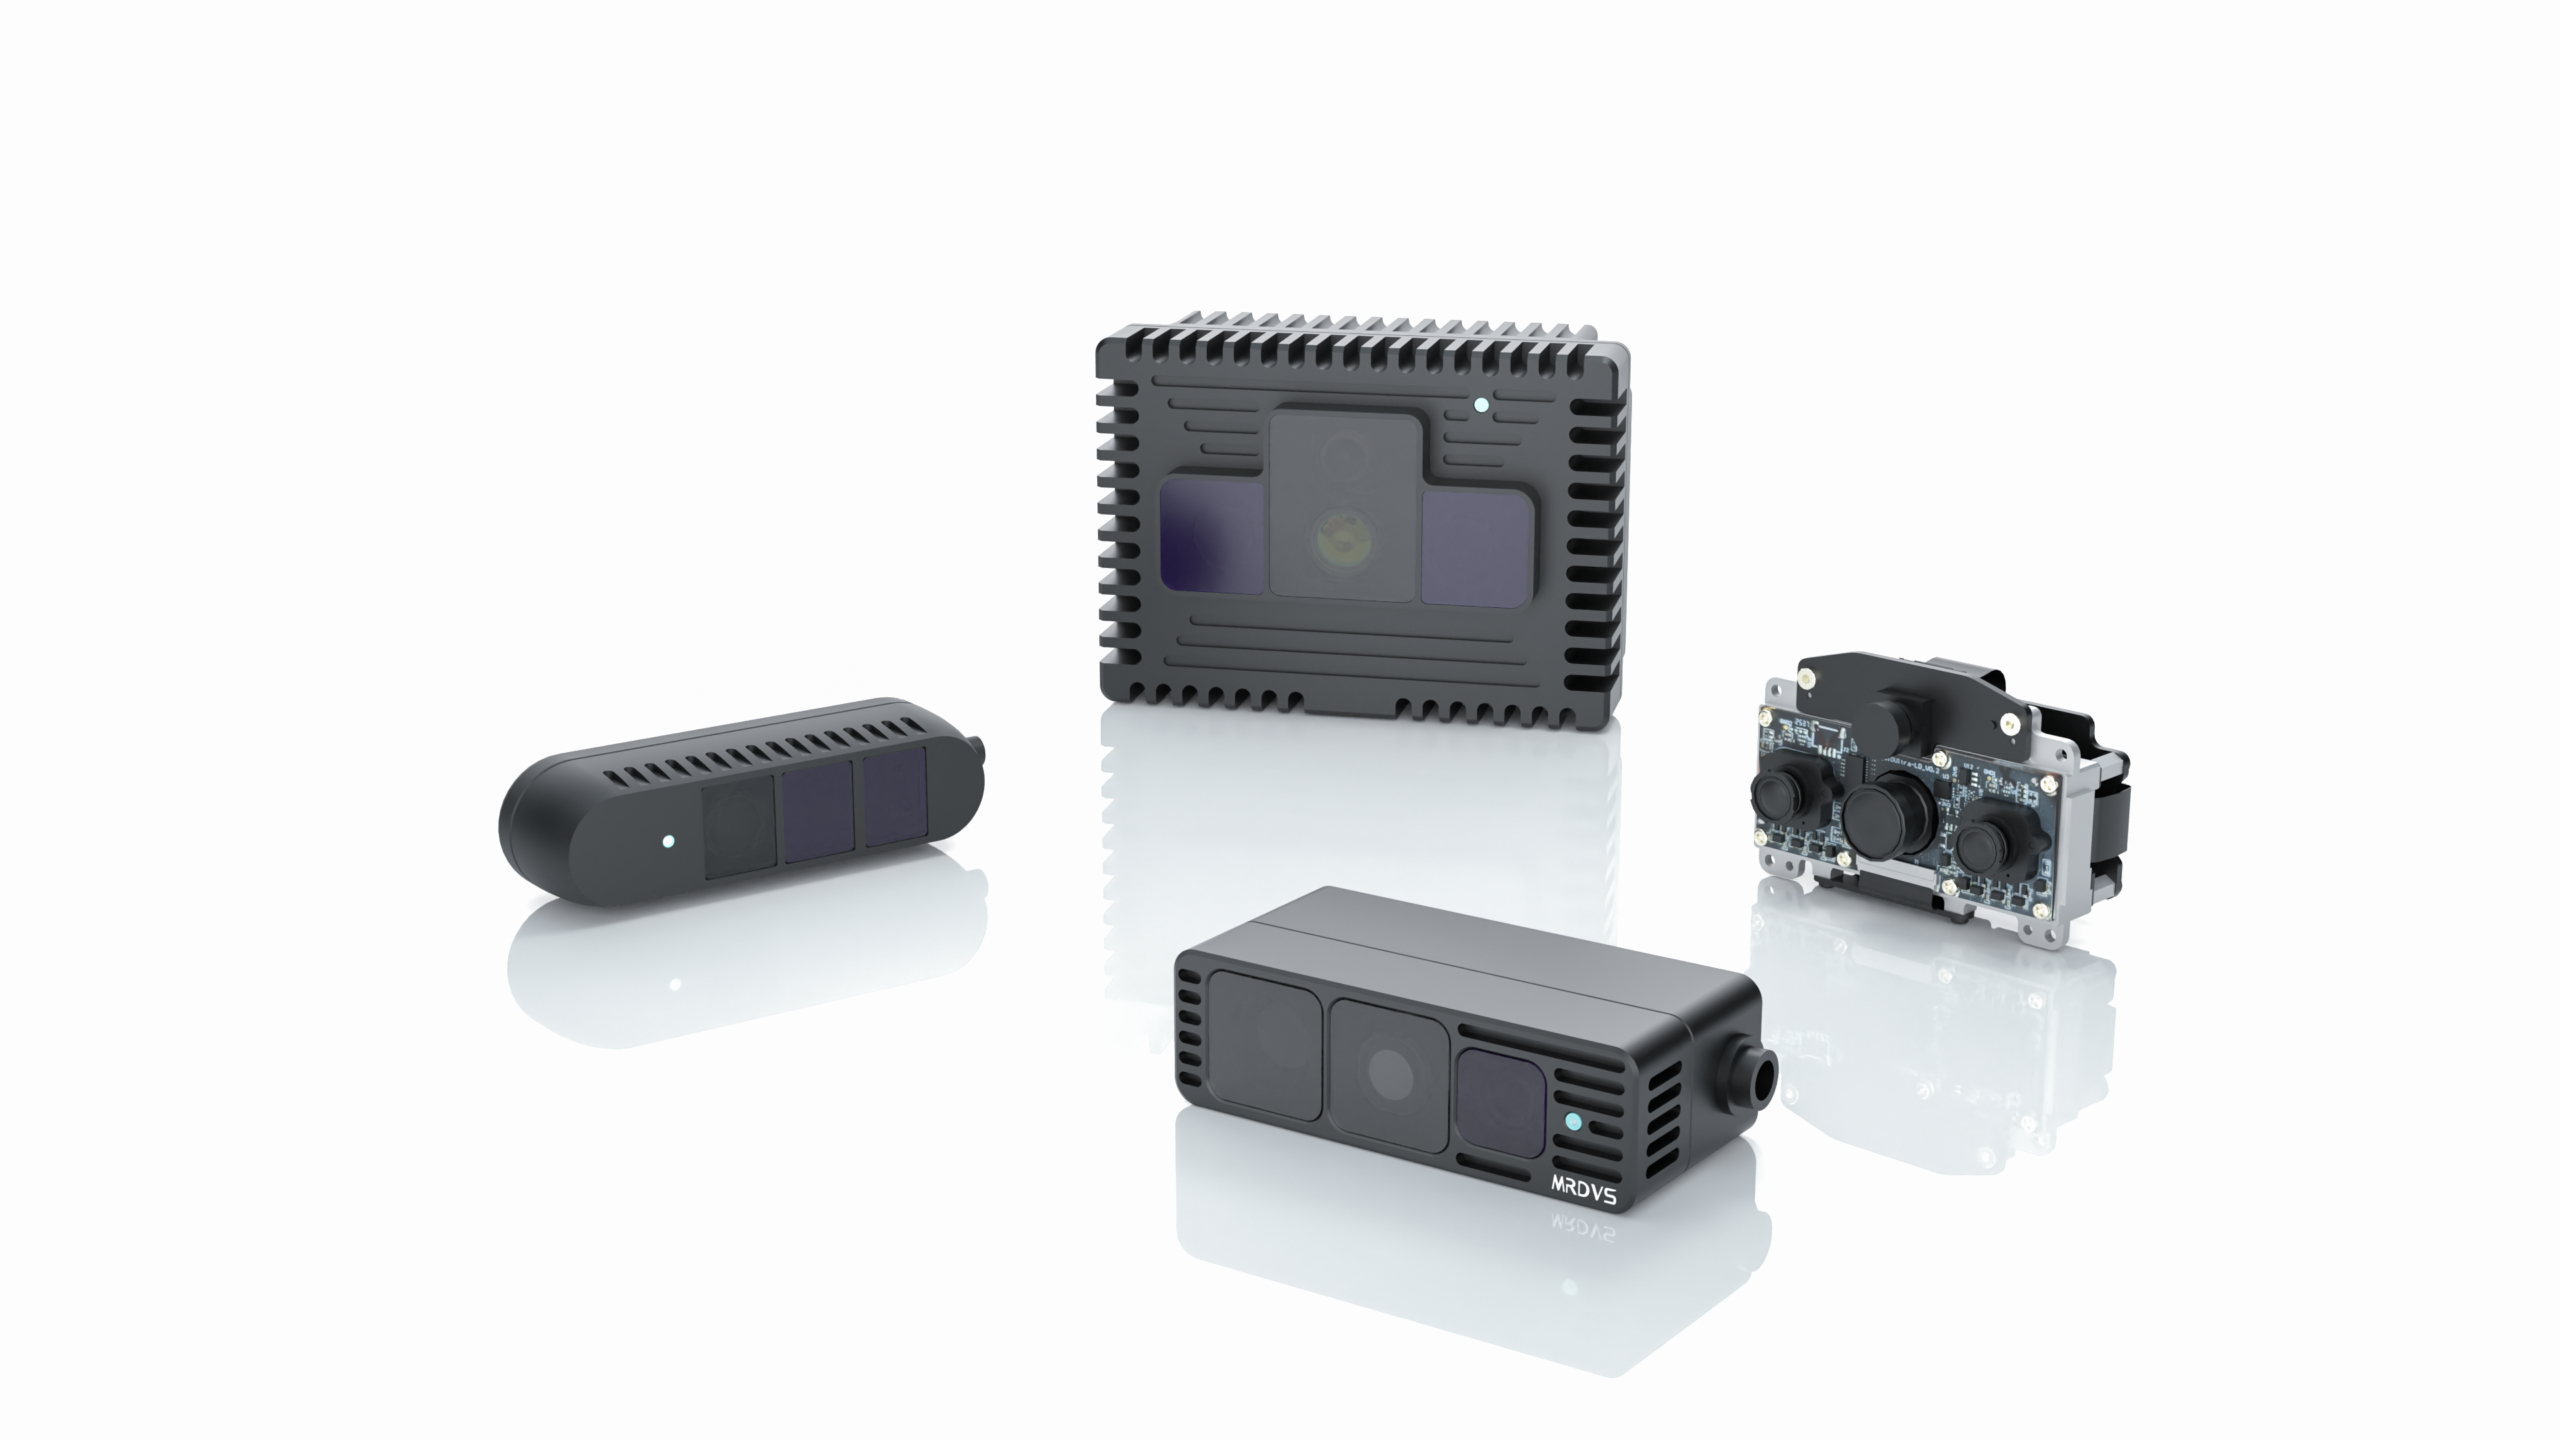
ToF-kamerasensor för att undvika hinder

RGB-D kamera

Multimodal datafusion

Multi-kamera aktiverad

Speciell algoritm och fotoniska enheter integrerade

Hög bildhastighet

Upp till 15 bilder per sekund

Sömlös integrering

Ethernet-gränssnitt som stöds

Lätt Robusthet

940nm laser för att maximera SNR

5 meter arbetsräckvidd

Max 40 meter

AB2
Inbyggd algoritm

Kantintelligens och multimodal fusion

Punktmolnskoordinattransformation

Genom att tillämpa kalibrerade extrinsiska parametrar omvandlas de råa punktmolnsdata som fångas av kameran noggrant till robotens koordinatsystem. Detta eliminerar perspektivavvikelser orsakade av kameravinkeln och säkerställer exakt hinderpositionering.

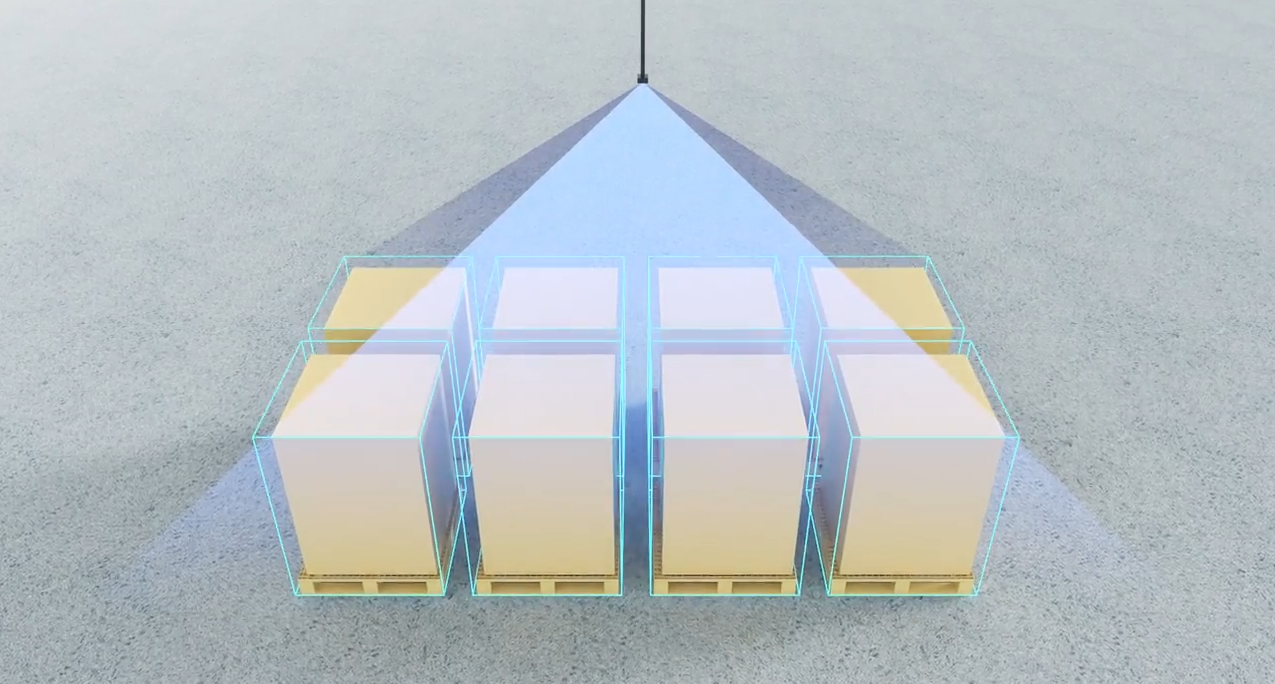
Zonintrångsdetektering

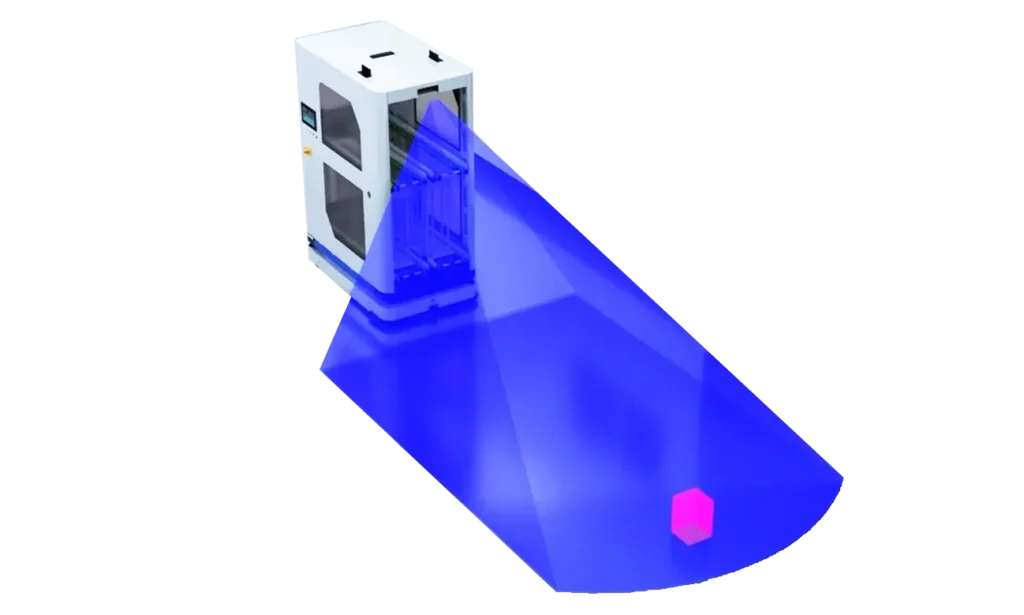
Stöder anpassningsbara detekteringszonmodeller för att undvika hinder, inklusive rektangulära avgränsningsramar och solfjäderformade zoner. Dessa anpassningsbara modeller tillgodoser olika driftsscenarier som raklinjenavigering, svängar och vidvinkeldetektering.

Nivåvis utgångssignal för undvikande av hinder

Systemet övervakar kontinuerligt intrångspunkter inom målområdet i realtid. Baserat på de upptäckta hindren matar det ut tre nivåer av styrsignaler.

FAQ

Traditionella 2D-navigeringssystem förlitar sig på plana representationer av miljön, som fungerar bra i kontrollerade, platta miljöer men kämpar i verkliga miljöer med varierande hinderhöjder, ojämn terräng och dynamiska element. Detta kan leda till navigeringsfel och potentiella kollisioner. Däremot fångar 3D-system för undvikande av hinder hela den tredimensionella strukturen av miljön, vilket möjliggör bättre upptäckt och undvikande av hinder på olika höjder och djup. Detta resulterar i mer exakt navigering och säkrare drift i komplexa och dynamiska miljöer.

Även om både 3D-kameror och 3D-lidar ger djupinformation som är avgörande för AGV (Automated Guided Vehicle) och AMR (Autonomous Mobile Robot) navigering, har de olika styrkor och begränsningar. Generellt erbjuder 3D Lidars ett längre detektionsområde, vilket gör dem lämpliga för stora miljöer och utomhusbruk, medan 3D-kameror har en kortare räckvidd, vilket gör dem mer lämpade för inomhusapplikationer. Dessutom är 3D-lidar i allmänhet dyrare på grund av deras avancerade avkänningsmöjligheter, medan 3D-kameror vanligtvis är billigare, vilket ger en kostnadseffektiv lösning för många applikationer.

En 3D-kamera kan potentiellt ersätta en 3D Lidar för AGV/AMR-navigering i miljöer där dess begränsningar, såsom räckvidd och ljusförhållanden, inte är kritiska frågor. För applikationer som kräver detaljerad miljökartläggning på lång räckvidd kan 3D Lidars fortfarande vara att föredra. Valet mellan en 3D-kamera och 3D Lidar bör ta hänsyn till faktorer som specifika applikationskrav, miljöförhållanden och budgetbegränsningar.
Tänk på följande faktorer när du väljer en 3D-kamera för robotteknik:

– Upplösning och bildfrekvens: Högre upplösning och bildfrekvens kan ge mer detaljerad och aktuell data.

– Synfält (FOV): Ett bredare synfält gör att kameran kan fånga mer av omgivningen.

– Räckvidd: Säkerställ att kameran kan upptäcka objekt på erforderliga avstånd.

– Storlek och vikt: Kameran ska vara lämplig för robotens storleks- och viktbegränsningar.

– Datagränssnitt: Kompatibilitet med robotens bearbetningsmöjligheter och datagränssnitt (t.ex. USB, Ethernet).

– Miljömässig robusthet: Kameran ska kunna fungera under förväntade miljöförhållanden, inklusive ljus-, temperatur- och väderbeständighet.

Läs mer: Hinderdetekteringssensor: Typer, fördelar och hur man väljer rätt

Tillämpningar

AGV

Latent AGV-hinderundvikande

Undvikande av hinder för utomhusgaffeltruckar

Undvikande av hinder för utomhusgaffeltruckar

Undvikande av hinder i svävande UAV

Undvikande av hinder med drönare

Hinderundvikande med obemannade fordon i låg hastighet

Hinderundvikande med obemannade fordon i låg hastighet

Hinderundvikande med obemannad sopmaskin

Hinderundvikande med obemannad sopmaskin

Inspektionsfordon Hinderundvikande

Inspektionsfordon Hinderundvikande

Undvikande av hinder med gräsklippare

Undvikande av hinder med gräsklippare

Säkerhetsskydd för autonoma fordon

Säkerhetsskydd för autonoma fordon

Undvikande av 3d-hinder
Montera, medveten och gå

Upptäck 3D-lösning för att undvika hinder idag!

Fler industriella AI-lösningar

Kontakta oss
* Obligatoriska fält

Genom att skicka in detta formulär samtycker du till att bli kontaktad av MRDVS (ett dotterbolag till Hangzhou Lanxin Robotics Co., Ltd.) via e-post eller telefon för marknadsföring och affärskommunikation. För att kommunicera och göra affärer med din organisation samlar vi in ​​och använder kontaktuppgifterna du anger ovan. Vi åtar oss att hålla denna information säker och konfidentiell och kommer endast att behålla den så länge som det är nödvändigt för att uppfylla dessa angivna syften.

Genom att klicka på Skicka bekräftar du att du har läst och förstått denna integritetspolicy och samtycker uttryckligen till att Hangzhou Lanxin Robotics Co., Ltd. och MRDVS samlar in och använder dina personuppgifter för de ändamål som beskrivs här.