Stellen Sie sich einen Roboter vor, der nicht nur sehen, sondern seine Umgebung auch wirklich verstehen kann – der sich durch überfüllte Lagerhallen bewegt, zerbrechliche Gegenstände präzise greift oder sogar menschliche Gesten sofort erkennt. Genau das leisten Tiefenkameras, die bahnbrechende Technologie, die gewöhnliche Roboter in intelligente, bewusste Maschinen verwandelt. Durch die Erfassung detaillierter
3D-Informationen ihrer UmgebungDiese Kameras verleihen Robotern die nötige Sicht, um blitzschnelle Entscheidungen zu treffen und sicher an der Seite von Menschen zu agieren. In diesem Artikel untersuchen wir, wie Tiefensensorkameras den Aufstieg intelligenterer Roboter vorantreiben und Branchen weltweit verändern.
Kerntechnologien für Tiefensensorkameras
Tiefenkameras nutzen innovative Technologien, um präzise dreidimensionale Informationen über ihre Umgebung zu erfassen. Das Verständnis dieser Kernmethoden hilft zu verstehen, wie Roboter die „Augen“ erhalten, mit denen sie Tiefe und räumliche Zusammenhänge wahrnehmen können. Hier sind die wichtigsten Technologien moderner Tiefenkameras:
-
Flugzeit (ToF) Kameras
ToF-Kameras senden Infrarotlichtimpulse aus und messen die Zeit, die das Licht benötigt, um von Objekten reflektiert zu werden. Diese Zeitverzögerung wird zur Berechnung präziser Entfernungen genutzt, wodurch Echtzeit-Tiefenkarten erstellt werden. ToF-Systeme gibt es in zwei Haupttypen: direktes ToF (dToF), das die genaue Zeitverzögerung misst, und indirektes ToF (iToF), das die Entfernung aus Phasenverschiebungen ableitet. Sie zeichnen sich durch die Bereitstellung präziser Tiefendaten mit hohen Bildraten aus und eignen sich daher ideal für dynamische Umgebungen wie die Robotik. Reflektierende Oberflächen und starkes Umgebungslicht können jedoch zu Problemen führen.
-
Strukturlichtkameras
Diese Kameras projizieren ein bekanntes Infrarotmuster – beispielsweise Gitter oder Punkte – auf die Umgebung. Die Kamera erfasst dann, wie sich dieses Muster auf Oberflächen verformt, um daraus Tiefeninformationen abzuleiten. Strukturiertes Licht ist in Innenräumen im Nahbereich äußerst effektiv und liefert detaillierte Tiefenkarten mit hoher Auflösung. Diese Methode wird häufig zur Gestenerkennung und zum Scannen kleiner Objekte eingesetzt, ist jedoch aufgrund von Sonnenlichtinterferenzen für den Außenbereich oder große Umgebungen weniger geeignet.
-
Stereo-Vision-Systeme
Stereovision nutzt zwei oder mehr Kameras, die voneinander entfernt sind, um das binokulare Sehen des Menschen nachzuahmen. Durch den Vergleich der Unterschiede (Disparitäten) zwischen den von den einzelnen Kameras aufgenommenen Bildern werden Tiefeninformationen berechnet. Stereosysteme sind vielseitig einsetzbar und funktionieren unter verschiedenen Lichtbedingungen gut, was sie für die Outdoor-Robotik geeignet macht. Sie erfordern jedoch komplexe Algorithmen zur Verarbeitung von Verdeckungen und texturlosen Oberflächen und stellen in der Regel einen höheren Rechenaufwand dar.
-
Passive monokulare Tiefentechniken
Neue Methoden nutzen eine einzelne Kamera mit fortschrittlicher Optik – wie Meta-Imaging-Objektiven oder Lichtfeldtechnologie – zur passiven Tiefenbestimmung ohne aktive Beleuchtung. Diese Ansätze versprechen kleinere Formfaktoren und einen geringeren Stromverbrauch, was für kompakte oder batteriebetriebene Roboter von Vorteil ist. Obwohl sich die passive monokulare Tiefenmessung noch in der Entwicklung befindet, könnte sie die Wahrnehmung der Umgebung durch zukünftige Roboter grundlegend verändern.
Wie Tiefensensorkameras bei der 3D-Kartierung helfen
3D-Mapping ist eine grundlegende Funktion vieler fortschrittlicher Robotersysteme. Es ermöglicht Maschinen, ihre Umgebung räumlich zu verstehen und mit ihr zu interagieren. Tiefenkameras spielen dabei eine zentrale Rolle, indem sie präzise Entfernungsinformationen erfassen und in detaillierte dreidimensionale Modelle umwandeln.
Präzises räumliches Vorstellungsvermögen
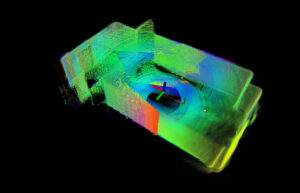
Tiefensensorkameras erzeugen Echtzeit-Tiefenkarten, indem sie den Abstand zwischen dem Sensor und umgebenden Objekten messen. Diese räumlichen Daten ermöglichen es Robotern, 3D-Punktwolken zu erstellen – dichte Punktmengen, die Oberflächen und Strukturen in der Umgebung darstellen. Diese Punktwolken dienen als Grundlage für präzise 3D-Karten und helfen Robotern, Formen, Größen und relative Positionen von Hindernissen oder Zielen wahrzunehmen.
Erleichterung der gleichzeitigen Lokalisierung und Kartierung (SLAM)
Viele Robotersysteme nutzen SLAM-Algorithmen, um Karten unbekannter Umgebungen zu erstellen und zu aktualisieren und gleichzeitig ihre eigene Position zu verfolgen. Tiefenkameras liefern wichtige 3D-Daten für SLAM und ermöglichen so eine bessere Umgebungsmodellierung und eine höhere Lokalisierungsgenauigkeit. Beispielsweise
RGB-D-Kameras liefern hochauflösende Tiefendaten, die die SLAM-Leistung in komplexen Industrieumgebungen verbessern und Robotern eine sichere und effiziente Navigation ermöglichen.
Ermöglichung einer detaillierten Umgebungsrekonstruktion
Über die einfache Navigation hinaus ermöglichen Tiefenkameras eine detaillierte Umgebungsrekonstruktion für Aufgaben wie Inspektion, Qualitätskontrolle und Augmented-Reality-Anwendungen. Mit diesen Sensoren ausgestattete Roboter können durch den Vergleich von 3D-Karten im Zeitverlauf kleinste Oberflächendefekte oder Strukturveränderungen erkennen.
Unterstützung dynamischer und unstrukturierter Umgebungen
Tiefensensorkameras sind besonders in dynamischen oder unstrukturierten Umgebungen wertvoll, in denen sich Hindernisse bewegen oder unvorhersehbar auftreten können. Durch die Fähigkeit, kontinuierlich 3D-Daten zu erfassen, können Roboter Karten in Echtzeit aktualisieren, was eine adaptive Pfadplanung und Hindernisvermeidung erleichtert.
Stereo vs. ToF: Welche Tiefensensorkamera gewinnt?
Bei der Auswahl einer Tiefensensorkamera für die Robotik oder andere Anwendungen ist es wichtig, die Unterschiede zwischen
Stereosicht und
Flugzeit (ToF) Kameras ist unerlässlich. Jede Technologie hat ihre Stärken und Schwächen, wodurch sie für unterschiedliche Umgebungen und Aufgaben besser geeignet ist.
|
Funktion
|
Stereo-Vision-Kameras
|
Time-of-Flight (ToF)-Kameras
|
|
Funktionsprinzip
|
Verwendet zwei oder mehr Kameras, um die Tiefe aus der Ungleichheit zwischen Bildern zu berechnen
|
Sendet Infrarotlichtimpulse aus und misst die Rückkehrzeit, um die Tiefe zu berechnen
|
|
Leistung im Sonnenlicht
|
Gute Leistung im Freien, unbeeinflusst vom Umgebungslicht
|
Kann durch starke Sonneneinstrahlung oder reflektierende Oberflächen gestört werden
|
|
Tiefengenauigkeit
|
Gute Genauigkeit, aber abhängig von Textur und Kontrast
|
Hohe Genauigkeit auch in Umgebungen mit geringer Textur oder in dunklen Umgebungen
|
|
Abdeckung
|
Normalerweise größere effektive Reichweite
|
Normalerweise geringere Reichweite als Stereo
|
|
Rechenlast
|
Hoch – erfordert komplexe Algorithmen zur Tiefenberechnung
|
Unten – ermöglicht eine direkte Tiefenmessung
|
|
Energieverbrauch
|
Generell niedrigeres, passives System
|
Höher durch aktive Beleuchtung
|
|
Eignung
|
Am besten für den Außenbereich, strukturierte und großflächige Umgebungen geeignet
|
Ideal für Innenräume, dynamische Szenen und schlechte Lichtverhältnisse
|
|
Größe und Integration
|
Größeres System mit mehreren Kameras
|
Kompakter und einfacher zu integrieren
|
In der Praxis hängt die Wahl zwischen Stereo- und ToF-Kameras von den spezifischen Anforderungen der Anwendung ab:
-
Autonome Roboter für den Außenbereich oft bevorzugen Stereosicht aufgrund seiner Robustheit bei natürlichem Licht und seiner größeren Reichweite.
-
Indoor-Roboter und schnell bewegliche Systeme profitieren von ToF-Kameras aufgrund ihrer schnellen, direkten und genauen Tiefenerkennung.
Wichtige Robotikanwendungen mit Tiefensensorkameras
Tiefensensorkameras sind für die Weiterentwicklung moderner Robotik von grundlegender Bedeutung. Durch die Bereitstellung präziser dreidimensionaler Daten ermöglichen sie eine Reihe anspruchsvoller Anwendungen, die Robotern in verschiedenen Branchen einen intelligenteren und effizienteren Betrieb ermöglichen.
-
Navigation und Hindernisvermeidung
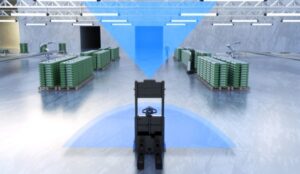
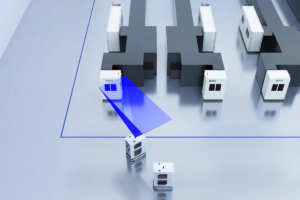
Eine der wichtigsten Funktionen autonomer Roboter ist die sichere und effiziente Navigation. Tiefenkameras, wie sie von MRDVS, ermöglichen es Robotern wie fahrerlosen Transportfahrzeugen (AGVs) und autonomen mobilen Robotern (AMRs), Echtzeit-3D-Karten ihrer Umgebung zu erstellen. Dies ermöglicht eine präzise Hinderniserkennung und Pfadplanung, sodass Roboter dynamisch und kollisionsfrei in überfüllten oder komplexen Räumen manövrieren können. Beispielsweise sind Lagerroboter stark auf MRDVS-Kameras angewiesen, um Hindernissen auszuweichen und Routen zu optimieren.
-
Objekterkennung und -manipulation
In Industrie- und Logistikumgebungen müssen Roboter Objekte unterschiedlicher Formen und Größen präzise erkennen, identifizieren und manipulieren. Tiefensensorkameras von MRDVS Liefern detaillierte räumliche Informationen, die Roboterarme beim Greifen, Sortieren und Verpacken unterstützen. Dies verbessert die Effizienz und reduziert Fehler bei Prozessen wie der Entnahme von Artikeln aus Behältern oder der Montage von Teilen in Produktionslinien.
-
Mensch-Roboter-Interaktion und Sicherheit
Für Roboter, die mit Menschen zusammenarbeiten, ist Sicherheit oberstes Gebot. Tiefenkameras von MRDVS Roboter erkennen menschliche Präsenz und Gesten und ermöglichen so intuitive Interaktion und zeitnahe Reaktionen. Näherungssensoren gewährleisten die Einhaltung sicherer Abstände, während Gestenerkennung die freihändige Steuerung ermöglicht. Diese Technologie ist besonders wichtig für Serviceroboter, kollaborative Fertigungszellen und Anwendungen im Gesundheitswesen.
-
Autonome Entscheidungsfindung
Intelligentere Roboter nutzen Tiefendaten von fortschrittlichen Sensoren wie denen von MRDVS um Algorithmen wie Simultaneous Localization and Mapping (SLAM) und KI-gestütztes Szenenverständnis zu speisen. Durch die Integration von 3D-Rauminformationen können Roboter autonome Entscheidungen in Echtzeit treffen – von der Auswahl der besten Route bis hin zur Erkennung unbekannter Hindernisse oder sich verändernder Umgebungen. Diese Fähigkeit ist entscheidend für Roboter, die in dynamischen, unstrukturierten Umgebungen wie der Landwirtschaft oder der Katastrophenhilfe arbeiten.
Wie lassen sich Tiefensensorkameras in Computer Vision und KI integrieren?
Tiefensensorkameras spielen eine entscheidende Rolle bei der Weiterentwicklung der Roboterintelligenz, indem sie umfangreiche 3D-Daten liefern, die traditionelle Computervision- und künstliche Intelligenztechnologien (KI) ergänzen. Ihre Integration ermöglicht es Robotern, ihre Umgebung in Echtzeit besser zu verstehen, zu interpretieren und mit ihr zu interagieren.
-
Verbesserte Wahrnehmung mit RGB-D und Wärmebilddatenfusion
Tiefensensorkameras, wie sie von MRDVS, arbeiten häufig mit RGB- (Farb-) und Wärmebildkameras zusammen, um umfassende multispektrale Ansichten der Umgebung zu erstellen. Durch die Kombination von Tiefendaten mit Farb- und Wärmeinformationen können Roboter die Objekterkennung, Segmentierung und Erkennungsgenauigkeit verbessern – selbst bei schwierigen Licht- oder Wetterbedingungen. Diese multimodale Fusion ermöglicht Anwendungen wie Überwachung, Qualitätsprüfung und Umweltmonitoring.
-
Kamera-LiDAR-Fusion für autonome Navigation
In der modernen Robotik und autonomen Fahrzeugen trägt die Kombination von Daten von Tiefenkameras mit LiDAR-Systemen zur Erstellung hochdetaillierter 3D-Karten bei. Diese Sensorfusion ermöglicht es Robotern, die Stärken beider Technologien zu nutzen – die Langstreckengenauigkeit von LiDAR und die hochauflösenden räumlichen Details der Tiefenkamera. KI-Algorithmen verarbeiten diese kombinierten Daten, um das Szenenverständnis, die Hinderniserkennung und die Pfadplanung zu verbessern.
-
KI-gesteuerte Aktivitäts- und Gestenerkennung
Tiefensensorkameras ermöglichen es Robotern, detaillierte räumliche Signale zu erfassen, die für menschliche Aktivitäten und Gestenerkennung erforderlich sind. Mithilfe von KI- und Machine-Learning-Modellen, die auf Tiefendaten trainiert wurden, können Roboter menschliche Posen interpretieren, Bewegungen erkennen und entsprechend reagieren. Diese Fähigkeit ist entscheidend für die Mensch-Roboter-Kollaboration, die Gesundheitsüberwachung und interaktive Unterhaltung.
-
Entscheidungsfindung in Echtzeit und Edge Computing
Die Integration von Tiefenkameras mit KI-gestütztem Edge Computing ermöglicht es Robotern, ihre Umgebung zu analysieren und darauf zu reagieren, ohne auf Cloud-Konnektivität angewiesen zu sein. Unternehmen wie MRDVS entwickeln ihre Kameras so, dass sie die Verarbeitung von Tiefendaten in Echtzeit unterstützen und so schnellere Reaktionszeiten und eine verbesserte Autonomie bei Aufgaben wie Navigation, Inspektion und Manipulation ermöglichen.
Starten Sie Tiefensensorkameras mit MRDVS
Tiefenkameras sind unerlässlich für den Bau intelligenterer und leistungsfähigerer Roboter, die präzise navigieren, interagieren und sich anpassen. Dank zuverlässiger 3D-Wahrnehmung ermöglichen sie fortschrittliche Robotikanwendungen in allen Branchen. MRDVS bietet hochmoderne Tiefensensorlösungen, die diese Herausforderungen meistern und Ihren Robotern zu mehr Effizienz und Sicherheit verhelfen. Machen Sie den nächsten Schritt in der Robotik-Innovation – entdecken Sie die Tiefensensorkameras von MRDVS und stärken Sie Ihre intelligenten Roboter noch heute.