초기 모바일 로봇 시스템은 QR 코드나 자기 띠와 같은 고정된 마커에 크게 의존하여 이동했습니다. 이러한 시스템은 창고와 같은 정적인 환경에서는 효과적이었지만, 상당한 한계가 있었습니다.
미리 설치된 마커에 대한 의존성, 마커 손상이나 위치 이탈로 인한 오류 발생 가능성, 그리고 환경의 역동적인 변화에 적응하지 못하는 점 등이 기존 마커리스 내비게이션의 단점으로 지적되었습니다. 이와 대조적으로, SLAM 기술을 기반으로 한 마커리스 내비게이션은 로봇의 작동 방식을 혁신적으로 변화시켰습니다.
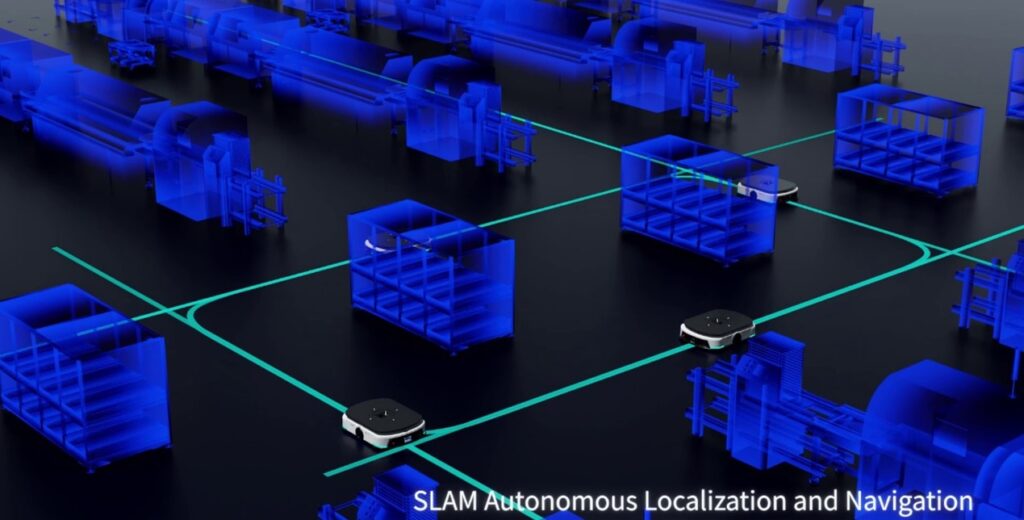
SLAM은 LiDAR, RGB-D 카메라 및 고급 알고리즘을 사용하여 로봇이 주변 환경의 지도를 동적으로 생성하고 업데이트하고, 실시간으로 장애물을 탐색하고 피하며, 수동 개입 없이도 변화에 적응할 수 있도록 합니다.
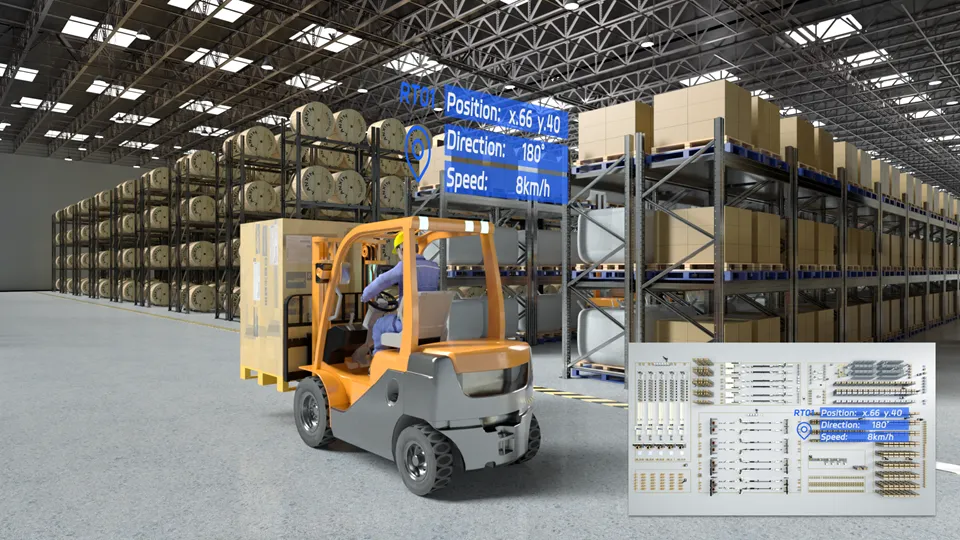
SLAM 기반 탐색의 응용 분야로는 재고를 동적으로 재배치하는 자율형 창고 로봇, 보행자와 차량을 피하기 위해 경로를 조정하는 실외 배송 로봇 등이 있습니다.
SLAM 기술을 사용하는 로봇
SLAM이 로봇의 공간 인식 능력을 강화하는 반면, 3D 비전 시스템은 깊이 인식과 의미 이해를 향상시켜 이를 더욱 발전시킵니다. 기존의 2D 비전 시스템은 기본적인 내비게이션 및 장애물 감지에는 유용하지만, 복잡한 상황에서는 성능이 부족합니다. 동적이거나 복잡한 환경에서의 신뢰성 저하, 물체의 모양과 방향 인식의 어려움, 깊이 추정 기능 부족 등의 한계가 있습니다.
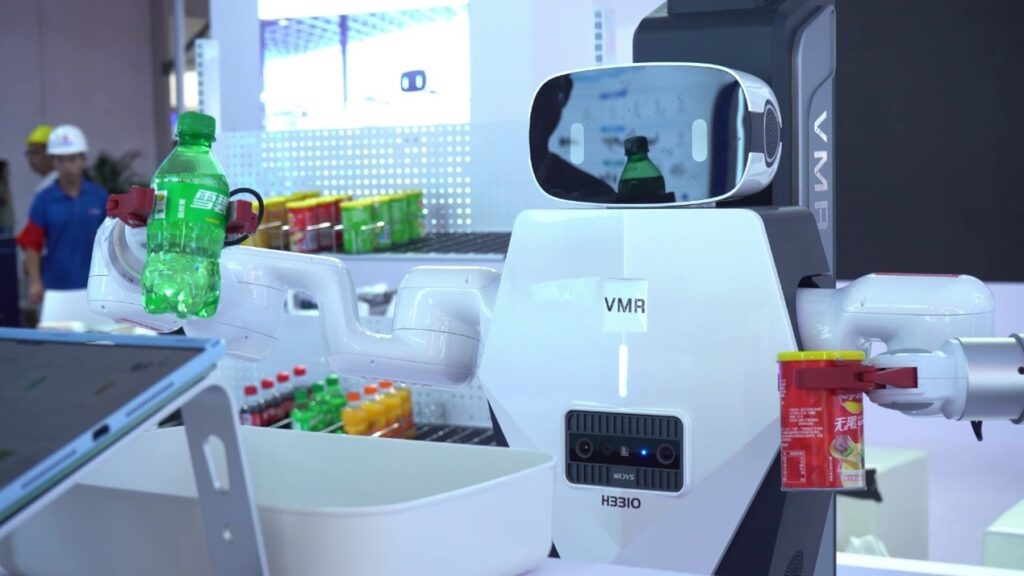
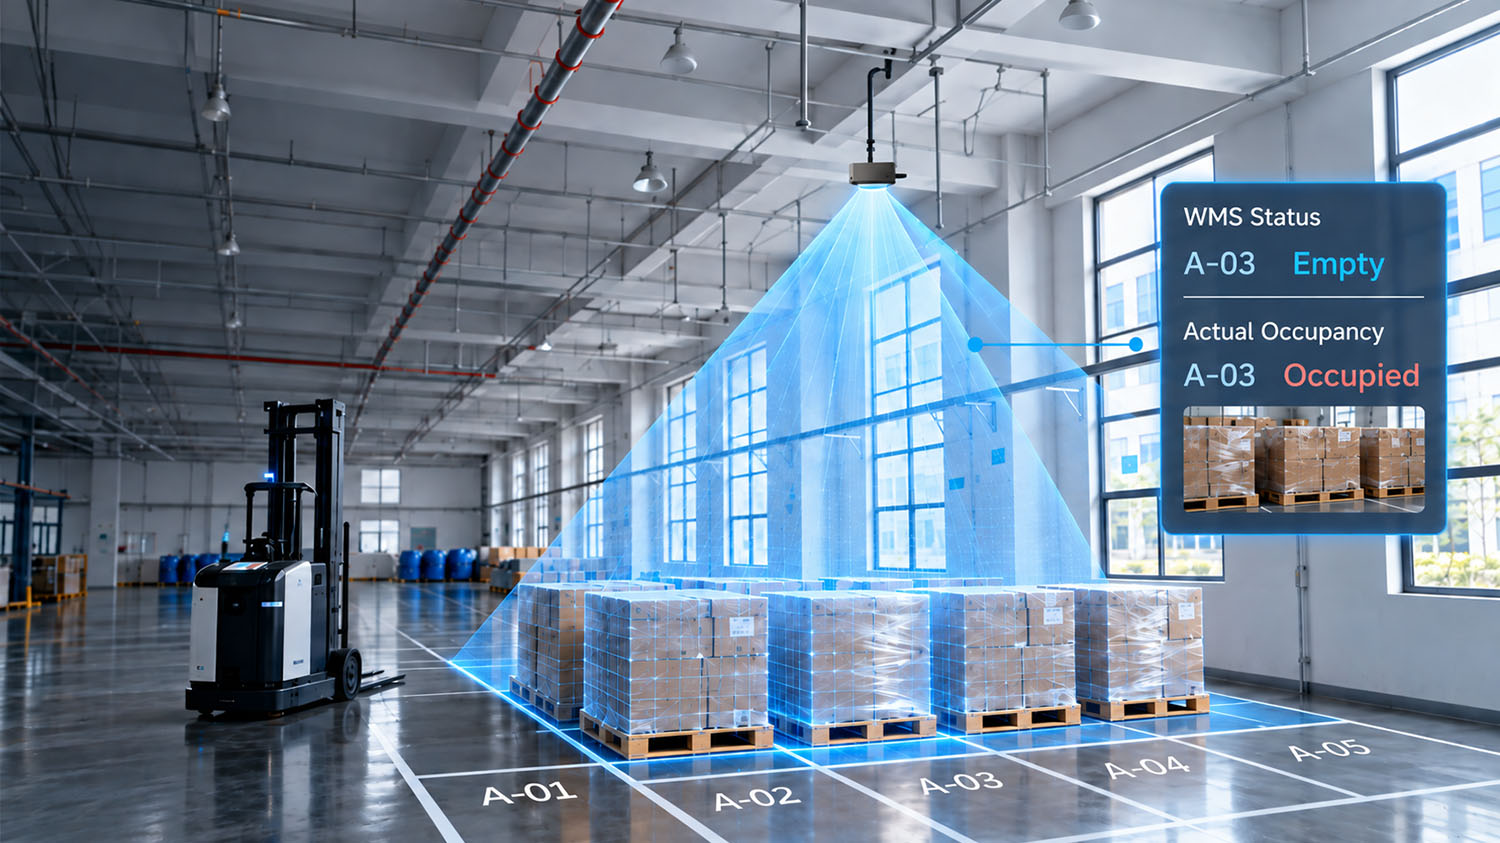
LiDAR, 구조광, 깊이 카메라를 활용하는 3D 비전 기술은 깊이 정보를 통한 정밀한 공간 인식, 정확한 조작 및 상호작용을 위한 세부적인 물체 인식, 그리고 복잡한 환경에서의 향상된 장애물 회피 기능을 제공함으로써 이러한 단점을 해결합니다. 예를 들어, 3D 비전을 탑재한 로봇은 다양한 모양, 크기, 위치의 물체를 식별하고 잡을 수 있으며, 이는 창고 자동화 및 물류에 필수적인 기능입니다.
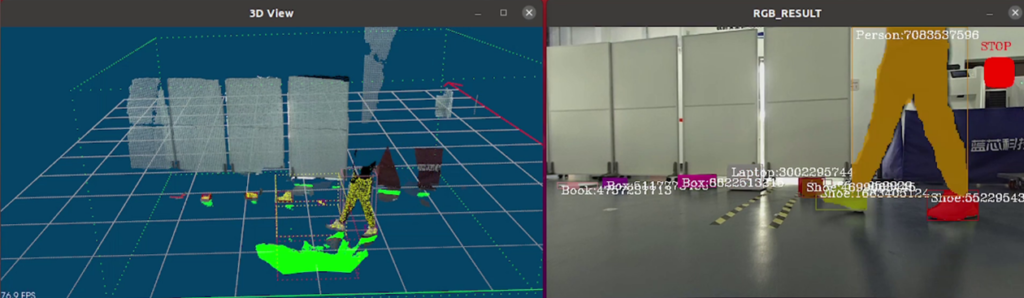
3D 비전은 로봇이 주변 환경을 인식하는 것 외에도 의미론적 이해, 즉 작업 공간 내 물체의 목적과 맥락을 해석할 수 있도록 합니다. 이를 통해 로봇은 움직이는 물체와 고정된 장애물을 구분하고, 경로, 가구 및 주변 환경의 다른 요소를 인식하며, 맥락에 따라 동작을 조정할 수 있습니다. 의미론적 이해의 응용 분야로는 교통 상황을 탐색하고 보행자를 식별하는 자율주행차, 그리고 가정 환경을 이해하고 상호 작용하는 서비스 로봇 등이 있습니다.
마커리스 내비게이션과 3D 비전이 결합되면 강력한 시너지 효과를 창출합니다. 로봇은 정밀할 뿐만 아니라 상황에 맞는 지능적인 자율 주행을 가능하게 합니다. 혼잡한 창고를 탐색하든, 도심 환경에서 상품을 배송하든, 의료 환경에서 지원하든, 이러한 기술은 로봇이 원활하고 효과적으로 작동할 수 있도록 보장합니다.
SLAM과 3D 비전이 계속 발전함에 따라, 그 응용 분야는 새로운 영역으로 확장되어 혁신을 주도하고 자율 시스템의 가능성을 새롭게 정의하게 될 것입니다.